A general controller for managing a toothed-screw crusher
A general controller for managing a toothed-screw crusher

Abstract
The work examines a methodology for applying a generalcontroller in an automated control system for the productivity of a delayed crushing unit. To overcome the limitations imposed by the delay, a Smith predictor is incorporated into the control system architecture. A general controller with a Smith predictor in a closed-loop system with delay makes it possible to reduce the impact of disturbances and ensure high-quality performance in tracking the target crushing capacity. Specifically, it allows for an increase in the range of the object’s time delay, a reduction in the maximum deviations from the nominal rotational speed of the crusher’s rollers, and the stabilisation of crushing throughput.
1. Введение
Одним из основных объектов управления в горно-обогатительных производствах являются шнеко-зубчатые дробилки, используемые на участках растаривания некондиционных флотационных агрегатов. Эксплуатация шнеко-зубчатых дробилок в условиях случайного изменения физико-механических свойств перерабатываемого материала сопровождается существенным снижением качества регулирования технологического процесса. Нестационарность нагрузки вызывает колебания производительности, рост динамических нагрузок на механические элементы дробилки и ускоренный износ рабочих органов. Эти параметры вызывают колебания нагрузки на электроприводы объекта управления — дробилки ДШЗ-500, приводя к изменениям тока, мощности и скорости дробления. Влияние свойств материала, такие как прочность и крепость материала увеличивают сопротивление зубьям, повышая крутящий момент и ток. Абразивность ускоряет износ шнека и зубьев, добавляя неравномерность , , . Влажность провоцирует налипание на шнек, снижая пропускную способность, а крупность (свыше 500 мм) влияет на заполнение камеры, перегружая привод при несоответствии щели разгрузки 50 мм , , . Это приводит к увеличению энергопотребления, снижению надежности оборудования и ухудшению качества подготовки материала для последующих стадий переработки.
В настоящее время для управления подобными объектами используют типовые пропорционально-интегрально-дифференциальные алгоритмы управления, однако такие регуляторы не обеспечивают требуемого качества управления при наличии значительных запаздываний , , . Вследствие этого возникает научно-техническая проблема разработки методов управления, обеспечивающих инвариантность системы к внешним возмущениям и сохранение требуемых показателей качества переходных процессов в условиях изменяющейся среды функционирования объекта. Сложность при решении подобных задач представляет компенсация влияния транспортного запаздывания и случайных возмущающих воздействий в связи с отсутствием зачастую статистических данных по возмущению.
В данной работе предлагается расширить функции типовых регуляторов введением в алгоритм управления встроенных моделей задающего и возмущающего воздействий, компенсирующих влияние среды функционирования, и предиктор Смита в целях ослабления влияния запаздывающих элементов на качество процессов регулирования. Рассматриваемый подход позволяет стабилизировать производительность и подачу качественного материала на последующий участок технологического процесса.
2. Постановка задачи
Для решения задачи требуется разработка структуры системы автоматического управления, учитывающей как динамические свойства объекта, так и характеристики внешних воздействий.
Под объектом управления будем понимать совокупность ленточного накопителя (конвейера) и шнеко-зубчатой дробилки ДШЗ-500 с исполнительными механизмами, упрощенная модель, которая связывает выходную переменную дробилки y(t) и управляющее воздействие u(t), можно представить в виде:
где:
Описание объекта (1) можно представить в виде произведения двух передаточных функций:
где
Обобщенный регулятор формируется в виде параллельного соединения ПИ- регулятора и регулятора со встроенной моделью возмущения, позволяющая обеспечить нулевую ошибку на возмущающее воздействие, модель которого встроена в контур ошибки . Возмущающее воздействие приложено ко входу объекта. Предполагается, что получены модели входного и возмущающего воздействий в виде передаточных функций по входу
где i = 0,1,…,q-1, определяют полюса, порождающие задающие воздействия, и возмущению
где коэффициенты полинома знаменателя Сj = 0,1,…,l-1, определяют полюса, порождающие возмущающие воздействия.
Вид воздействий определяется значениям q и l полюсов полиномов A(s) и C(s) с ответственно, а параметры воздействий задаются значениями начальных условий. Следует отметить, что рассматриваются модели только сходящихся и незатухающих внешних воздействий, поэтому полюса передаточных функций (4) и (5), порождаемые эти процессы, должны иметь отрицательную вещественную часть либо равную нулю.
Ставится задача построения для объекта управления с передаточной функцией W0(s) обобщенного регулятора со встроенными моделями, определение его структуры и параметров, обеспечивающих в замкнутой системе нулевую ошибку в установившемся режиме при внешних воздействиях, определяемых моделями (4) и (5), и включения в структуру замкнутой системы предиктора Смита для обеспечения требуемых показателей качества переходных процессов.
3. Методика проведения исследований
Структура выработки управляющих воздействий объектом управления с запаздыванием, включающая обобщенный регулятор и предиктор Смита, представлена на рис. 1.
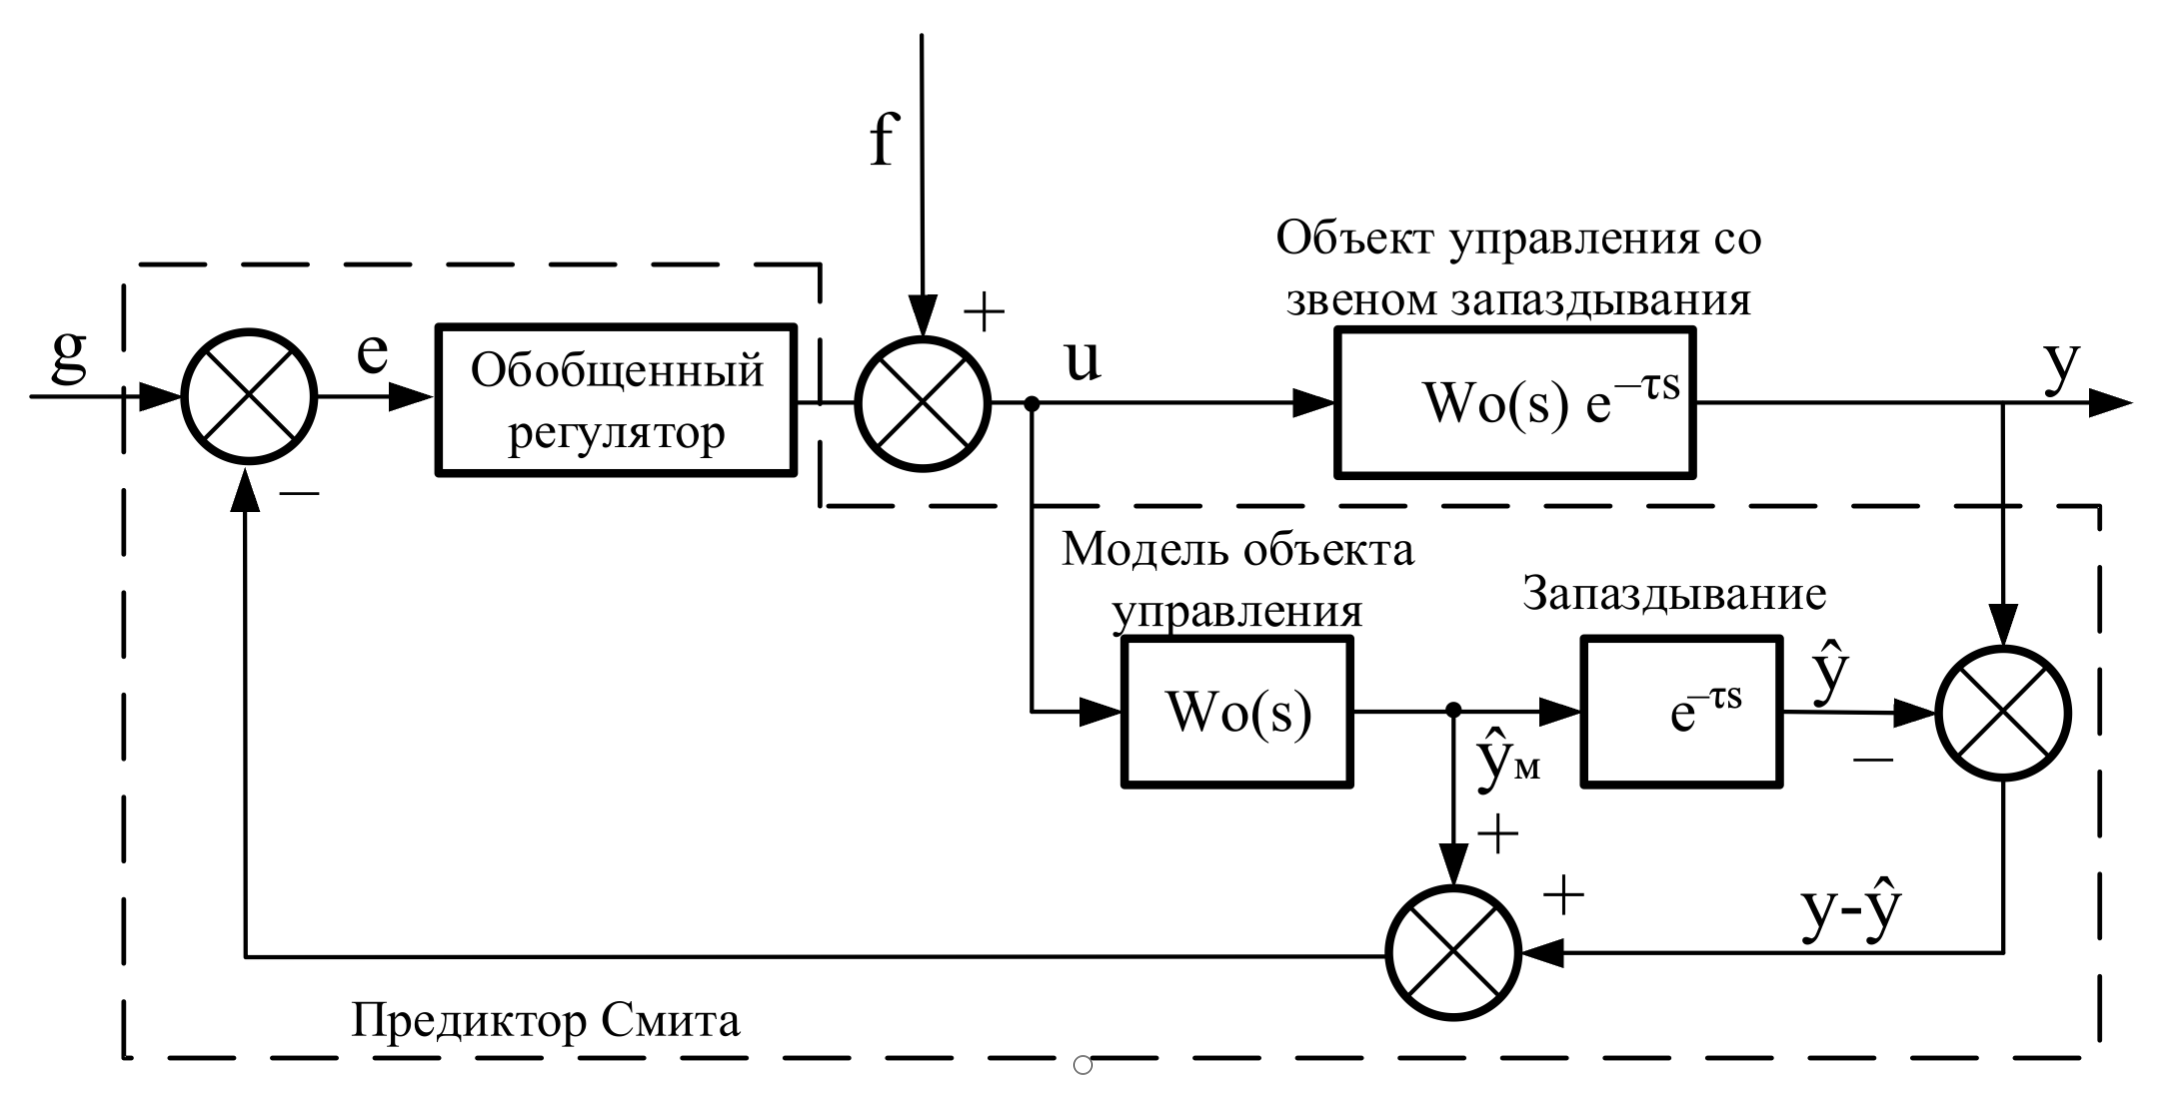
Структурная схема системы с предиктором Смита
источник [10]
Передаточная функция регулятора со встроенной моделью задающего воздействия задается в виде:
Отметим, что коэффициенты
Порядки полиномов числителя и знаменателя передаточной функции (6) должны совпадать (равны значению q).
Передаточная функция регулятора со встроенной моделью возмущающего воздействия задается следующим образом:
Коэффициенты полинома
Если положить в качестве типового воздействия воздействие с постоянной амплитудой, которое требуется отрабатывать с нулевой ошибкой, то в качестве составляющей обобщенного регулятора по задающему воздействию имеем ПИ регулятор с передаточной функцией:
где:
Таким образом, ПИ регулятор с передаточной функцией (9) есть частный случай обобщенного регулятора по задающему воздействию.
Обобщенный регулятор (8) представляет параллельное соединение двух составляющих, составляющую по задающему воздействию с передаточной функцией
Для объекта первого порядка
Подобный подход справедлив при отсутствии звена запаздывания, которое привносит свое влияние на показатели качества процессов такие как время переходных процессов и значение перерегулирования, вплоть до потери устойчивости , , . Причем чем большее значение времени запаздывания, тем более сильное влияние оказывается на показатели качества процессов. Включение в структуру системы предиктора Смита позволяет ослабить влияние запаздывания на показатели качества процессов , , .
4. Результаты моделирования
Рассмотрим параметры двухвалковой зубчатой дробилки ДШЗ-500 с передаточной функцией:
Для нахождения настроечных параметров
Приравнивая коэффициенты характеристического уравнения замкнутой системы без учета звена запаздывания и коэффициенты желаемого полинома, получаем соотношения для вычисления настроечных параметров регулятора:
Сравним по качественным показателям переходные процессы системы по производительности y(t) как с ПИ регулятором, так и при совместном включении ПИ регулятора с параметрами (11) и предиктора Смита, представленные на рисунках 2–8. На данных рисунках в качестве возмущения
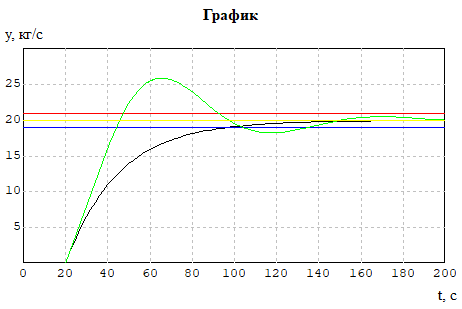
Переходная характеристика системы по производительности с ПИ регулятором без предиктора Смита (зеленый график) с учетом звена запаздывания и с предиктором Смита (черный график)
составлено автором
На рис. 2 получены переходные функции системы с ПИ регулятором без предиктора Смита и с предиктором Смита. Время переходного процесса системы с ПИ регулятором составляет
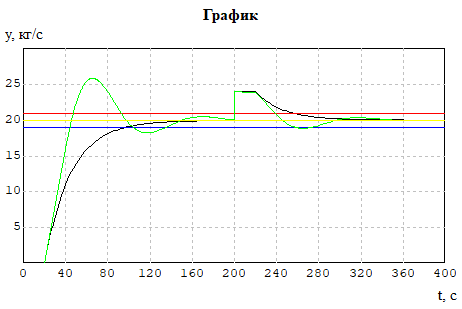
Графики процессов парирования постоянных возмущений амплитудой f0 = 4, кг/с приложенных к выходу, для замкнутой системы с ПИ регулятором (зеленый график), с предиктором Смита (черный график)
составлено автором
Анализ графиков процессов парирования постоянных возмущений амплитудой
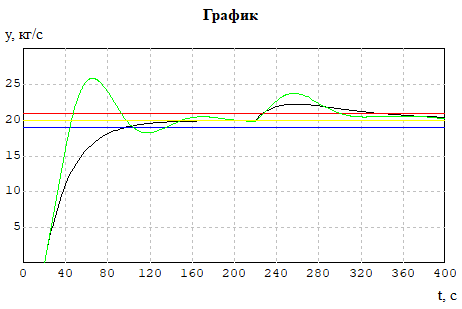
Графики процессов парирования постоянных возмущений амплитудой f01 = 10 кг/с, приложенных к входу по управлению, для замкнутой системы с ПИ регулятором с учетом звена запаздывания, с предиктором Смита (черный график) и только с ПИ регулятором (зеленый график)
составлено автором
Из анализа графиков парирования постоянных возмущений амплитудой
Проведем анализ чувствительности системы к изменению параметров объекта. Рассмотрим влияние величины запаздывания объекта на качество процессов (таблица 1).
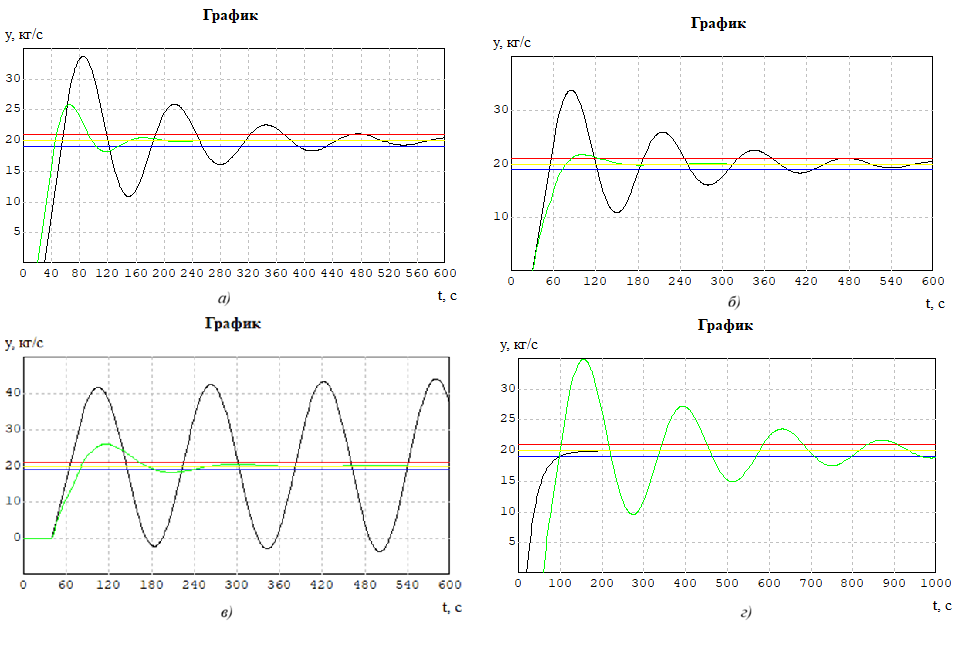
Графики переходных процессов системы с ПИ регулятором при значении постоянной времени запаздывания:
а) без предиктора τ = 20 с (зелёный график) и при значении τ = 30 с (чёрный график); б) без предиктора τ = 30 с (зелёный график), с предиктором Смита при значении τ = 30 с (черный график); в) без предиктора τ = 40 с (чёрный график), с предиктором Смита при значении τ = 40 с (зеленый график); г) с предиктором Смита τ = 20 с (зелёный график) и при значении τ = 60 с(черный график)
составлено автором
Характеристики системы в зависимости от времени запаздывания
составлено автором
Система с ПИ регулятором | без предиктора Смита (рис. 5а) | без предиктора Смита (рис. 5б) | с предиктором Смита (рис. 5б) | без предиктора Смита (рис. 5в) | с предиктором Смита (рис. 5в) | с предиктором Смита (рис. 5г) | ||
Время запаздывания, | 20 | 30 | 30 | 40 | 20 | 60 | ||
Перерегулирование, | 30 | 70 | 70 | 8 | Незатухающие колебания | 35 | 0 | 75 |
Время переходного процесса, | 135 | 485 | 490 | 130 | Незатухающие колебания | 240 | 100 | 1000 |
Перестановка местами
Анализ качества процессов, результаты моделирования (см. табл.1) и теоретические предпосылки показывают зависимость качества регулирования от времени запаздывания. В системе без предиктора с ростом времени запаздывания
В системе с предиктором Смита с ростом значения времени запаздывания до критического так же возрастает время переходного процесса и имеет место увеличение значения перерегулирования, хотя значение перерегулирования значительно меньше значения перерегулирования в системе без предиктора. Также критическое значение времени запаздывания
5. Заключение
Внедрение предиктора Смита с обобщенным регулятором в структуру контура системы стабилизации производительности дробильного агрегата позволяет скорректировать влияние запаздывания на ухудшение качества переходных процессов в замкнутой системе:
· минимальные значения перерегулирования, уменьшая тем самым максимальные значения отклонений токов электроприводов дробильного агрегата от номинальных значений;
· повышение быстродействия и запаса устойчивого функционирования контура регулирования производительности;
· увеличение диапазона изменений значений времени запаздывания объекта
Следует отметить так же, улучшение качества сходимости к установившемуся режиму процессов при парировании возмущений постоянного вида, которое происходит апериодически, а не носит колебательный характер, что качественно влияет на процесс перемешивания и гранулометрический состав руды в процессе дробления породы. Наблюдается так же понижение чувствительности качества к изменению времени запаздывания исходной модели объекта.
Практическая значимость работы заключается в том, что полученные результаты могут найти применение для настройки параметров автоматических регуляторов систем управления технологическими объектами горно-обогатительных комбинатов.