Three-dimensional computer modelling and mobile visualisation in the planning of percutaneous drainage of abdominal abscesses: development and evaluation of software
Three-dimensional computer modelling and mobile visualisation in the planning of percutaneous drainage of abdominal abscesses: development and evaluation of software

Abstract
Preparation for percutaneous drainage of abdominal abscesses requires a precise spatial understanding of the location of the lesion and anatomical landmarks, which is difficult to achieve when analysing solely two-dimensional computed tomography (CT) scans.
Objective - to develop and validate a software package for planning and simulating percutaneous drainage of abdominal abscesses based on computed tomography data, consisting of a desktop programme and a mobile application.
The research included a series of computed tomography scans from patients with abdominal abscesses. A software complex was developed, including a desktop application for automatic neural network segmentation, the construction of three-dimensional models and the calculation of puncture trajectories, as well as a mobile application for visualisation and augmented reality. The transfer of anonymised data between devices is carried out via a local area network. The algorithms for calculating slices were verified, and the system was tested for compliance with personal data protection requirements.
The full cycle of processing CT data through to the construction of a three-dimensional model comprising 13 anatomical structures took 667 seconds on the central processing unit. The size of the anonymised data package for the mobile device did not exceed 48 MB. The error in slice calculation on mobile platforms relative to reference values did not exceed 0.01 Hounsfield scale units. An automated privacy test confirmed the complete absence of any patient-identifying information in the transmitted files.
The developed software package provides clear pre-operative planning and allows for the safe practising of percutaneous intervention techniques. The architecture, with its separation of computational roles and a mechanism for local, anonymised data transfer, addresses the challenge of protecting confidential medical information without the use of cloud storage.
1. Введение
В современной медицине наблюдается стремительная цифровая трансформация, где компьютерные технологии перестали быть лишь вспомогательным инструментом администрирования и превратились в фундаментальный компонент клинической практики, диагностики и лечения. Внедрение информационных систем, алгоритмов искусственного интеллекта и методов машинного обучения позволило перейти от реактивной медицины к предиктивной и персонализированной. Особое место в этом процессе занимает визуализация медицинских данных: переход от двумерных снимков к трехмерным реконструкциям кардинально изменил подход к пониманию анатомии пациента и патологических процессов. Компьютерное моделирование позволяет не только увидеть структуру органов, но и смоделировать физиологические процессы, что критически важно для принятия взвешенных клинических решений в сложных случаях.
Чрескожное дренирование под контролем визуализации на сегодняшний день остается золотым стандартом и основным малоинвазивным методом лечения абсцессов брюшной полости, позволяя избежать рисков, связанных с обширными открытыми операциями
, , . Успех и безопасность вмешательства критически зависят от тщательного предоперационного планирования: хирургу или интервенционному радиологу необходимо точно определить пространственное положение, форму и размер гнойного очага, оптимально выбрать точку входа и траекторию продвижения иглы, а также заранее оценить анатомические препятствия, чтобы исключить повреждение жизненно важных органов, петель кишечника и крупных сосудистых пучков. Исходным материалом для такого анализа служит компьютерная томография (КТ), массив данных которой состоит из сотен двухмерных аксиальных срезов. На их основе специалист вынужден мысленно реконструировать сложную трёхмерную картину патологического процесса. Формирование подобного пространственного мышления и клинического опыта занимает годы практики, а передача этого уникального навыка коллегам или студентам-ординаторам зачастую затруднена из-за отсутствия наглядных и интерактивных обучающих инструментов.Параллельно с развитием клинических практик компьютерные технологии совершили революцию в медицинском образовании. Традиционная модель обучения «вижу, делаю, учу» постепенно дополняется, а в некоторых аспектах заменяется симуляционным обучением и виртуальным моделированием. Использование цифровых двойников пациентов и интерактивных 3D-атласов позволяет обучающимся безопасно отрабатывать навыки, допускать ошибки без риска для здоровья реального человека и мгновенно получать обратную связь. Это особенно актуально для формирования навыков пространственной ориентации, которые трудно развить, работая только с плоскими изображениями на мониторе. Интеграция таких технологий в учебный процесс способствует сокращению кривой обучения и повышению уверенности молодых специалистов перед выходом в операционную или процедурный кабинет
, .Эффективность клинического моделирования при планировании оперативных вмешательств уже доказана в различных областях хирургии. Например, в нейрохирургии предварительная 3D-реконструкция сосудов головного мозга и опухолей позволяет хирургам выбрать оптимальный доступ, минимизируя риск повреждения критических зон коры и магистральных артерий. В челюстно-лицевой хирургии и травматологии виртуальное планирование остеотомий и репозиции сложных переломов с последующей печатью индивидуальных направляющих шаблонов на 3D-принтере стало рутинной практикой, обеспечивающей высокую точность восстановления анатомии. В кардиохирургии моделирование гемодинамики на основе данных КТ и МРТ помогает прогнозировать результаты установки стентов или клапанов, подбирая размер имплантата индивидуально под анатомию конкретного пациента. Эти примеры демонстрируют, что переход от ментальной реконструкции к явному компьютерному моделированию существенно снижает интраоперационные риски и улучшает долгосрочные результаты лечения
, .В связи с этим технологии трёхмерной визуализации по данным КТ и методы дополненной реальности (AR) всё шире внедряются в рутинное предоперационное планирование, существенно снижая когнитивную нагрузку на врача
, . Особый интерес представляет адаптация этих технологий для использования на мобильных платформах, в том числе с применением обычного смартфона . Однако существующие на рынке инструменты для обработки и сегментации медицинских изображений, например 3D Slicer , обладают широким функционалом, но требуют наличия мощного стационарного рабочего места, специализированных периферийных устройств и высокой квалификации оператора. Для проведения междисциплинарных консилиумов, экстренных консультаций непосредственно «у постели больного» или в ординаторской, а также для интерактивного обучения молодых специалистов необходим более простой, интуитивно понятный и мобильный инструмент. Современный смартфон идеально подходит для этих задач: он всегда находится под рукой, оснащен качественным дисплеем с высоким разрешением, встроенной камерой для работы с дополненной реальностью и обладает вычислительной мощностью, достаточной для рендеринга 3D-моделей.Неотъемлемым аспектом внедрения любых мобильных медицинских технологий является строгое соблюдение конфиденциальности и защита персональных данных. Медицинские изображения, содержащие чувствительную информацию о здоровье, нельзя передавать через общедоступные облачные сервисы или мессенджеры без глубокого и надежного обезличивания. В этой связи наиболее предпочтительным и безопасным сценарием является локальное взаимодействие: подготовленный клинический случай должен переноситься напрямую между устройствами по защищенному каналу связи и храниться в формате, который изначально не содержит идентификаторов пациента
, .Таким образом, на стыке клинической потребности, образовательных задач и технологических возможностей назрела объективная необходимость в разработке специализированного программного комплекса. Такой комплекс должен объединять мощь стационарных рабочих станций для подготовки данных и мобильность смартфонов для их визуализации, обеспечивая бесшовный переход от этапа планирования к этапу обсуждения и обучения.
Цель исследования — разработать и проверить программный комплекс для планирования и отработки чрескожного дренирования абсцессов брюшной полости по данным КТ, состоящий из настольной программы и мобильного приложения.
2. Методы и принципы исследования
Исследование выполнено на основе анализа данных компьютерной томографии пациентов из хирургического стационара клинической больницы имени С. Р. Миротворцева ФГБОУ ВО «Саратовского государственного медицинского университета им. В.И. Разумовского» Минздрава России в формате DICOM
. В папке исходных данных было восемь КТ-серий, из них семь пригодны для объемной реконструкции. Использование результатов лучевой диагностики осуществлялось в строгом соответствии с этическими стандартами, от каждого пациента получено письменное информированное добровольное согласие на обработку и применение анонимизированных клинико-лучевых данных. Для демонстрации и тестов также применялся синтетический фантом в виде набора геометрических фигур, не являющийся снимком пациента. Исходные DICOM-файлы не изменяются и не покидают компьютер. На исследование получено разрешение локального этического комитета ФГБОУ ВО «Саратовского государственного медицинского университета им. В.И. Разумовского» Минздрава России (протокол № 6 от 15.06.2026 года). Разработка и тестирование выполнялись на изолированном тестовом стенде под управлением macOS (стенд С1, таблица 2). Все КТ-данные были анонимизированы до их загрузки на стенд: фамилия, имя, отчество, дата рождения, номер истории болезни, идентификаторы исследования и серии, названия исходных папок и файлов на стенд не передавались. Программа не сохраняет и не передает эти сведения, сохраненные кейсы, пакеты для телефона и отчеты их не содержат, что проверяется автоматическим тестом. Для работы на данных реальных пациентов вне исследовательского стенда необходимо согласование с лицом, ответственным за информационную безопасность организации , .Комплекс состоит из двух частей (рисунок 1). Настольная программа служит рабочим местом для загрузки КТ, сегментации, построения 3D-модели, планирования и формирования отчета. Программа находит серии DICOM, в том числе файлы без расширения, проверяет шаг между срезами по положению, ориентацию и целостность до загрузки, отклоняя серии с разрывами. Объем хранится в виде массива с аффинным преобразованием в систему координат пациента, все расстояния считаются в миллиметрах. Органы, сосуды и кости выделяются нейросетевой моделью TotalSegmentator
с разрешением 3 мм. Расчет выполняется в отдельном процессе, интерфейс остается доступен. Результат рассматривается как подсказка, а не как эталон, поэтому предусмотрены кисть, ластик, порог по плотности, ограниченный рост области, отмена и повтор. Поверхности строятся из масок методом марширующих кубов и отображаются средствами VTK и VisPy. Для плавности при вращении используются упрощенные копии поверхностей, точные маски и расчеты не заменяются. Пользователь выделяет область цели, указывает точку входа щелчком по 3D-модели или по срезу с привязкой к поверхности тела и получает траекторию с длиной, углом, списком пересекаемых размеченных структур и расстояниями до ближайших. Возможен расчет нескольких вариантов входа. Программа не называет маршрут безопасным, результат относится только к размеченным структурам. Результаты сохраняются, экспортируются в CSV, JSON и PDF-отчет, предусмотрены учебный и экзаменационный режимы.Мобильное приложение получает подготовленный случай, показывает его и возвращает метки. Случай обрезается по границам тела, приводится к изотропной сетке 2 мм и записывается в несжатый архив, содержащий КТ, карту органов, справочник структур, поверхности 3D-модели и при необходимости план. Идентификаторы пациента в пакет не попадают, что проверяется автоматическим тестом, просматривающим все поля и файлы. Компьютер на ограниченное время запускает одноразовый HTTP-сервер и показывает QR-код
со ссылкой, содержащей случайный токен. Код действует 10 минут и срабатывает один раз. Телефон считывает код и скачивает пакет. Метки очага возвращаются тем же способом в обратную сторону. Обмен данными по Wi-Fi не предназначен для использования внутри закрытого информационного контура медицинской организации и не должен приводить к подключению неавторизованных устройств к этому контуру. Риск компрометации сети при разовом подключении постороннего устройства реален, поэтому обмен допускается только в отдельной сети на автономной точке доступа, где соблюдаются общие требования к защите беспроводных локальных сетей . Компьютер, раздающий данные, не должен быть подключен одновременно к контуру организации. Сервер раздает ровно один файл по случайному токену и закрывается после первой полной загрузки или через 10 минут, на все прочие запросы отвечает отказом. В настоящей работе обмен выполнялся в домашней сети тестового стенда, не связанной с информационным контуром медицинской организации.Телефон самостоятельно строит срез в любой плоскости трилинейной интерполяцией. Реализации на Python, Swift и Kotlin сверены на общих наборах плоскостей с допуском 0,01 единицы Хаунсфилда. Для скорости вычисление ведется по плоским массивам параллельно по ядрам процессора с выводом быстрого чернового кадра и последующего четкого. Модель рисуется на графическом процессоре, выбор органа по касанию выполняется пересечением луча с треугольниками
. Изображение камеры выводится под 3D-моделью, положение кисти определяется встроенной моделью MediaPipe Hands . Жест щипок захватывает модель, для устойчивости применены гистерезис порогов и сглаживание. Технологии реализации представлены в таблице 1.Корректность проверялась автоматическими тестами и сквозным прогоном на реальной КТ-серии. Проверка выполнялась на шести уровнях, для каждого определены метрики и критерий принятия. Настольная программа включает 142 теста pytest в 17 файлах, мобильные ядра содержат 24 теста Kotlin и 34 теста Swift. Кросс-языковые эталонные тесты сверяют максимум модуля разности значений срезов. Негативные тесты проверяют корректность отказов при поврежденных пакетах, неверных токенах и недопустимых значениях. Тест приватности проверяет все строки в каждом файле пакета по стоп-списку идентификаторов. Сквозные проверки оценивают время этапов, число структур и отличие объемов поверхностей. Отрицательные результаты не исключались из анализа и сведены в таблицу 4. Технические характеристики тестовых стендов приведены в таблице 2.
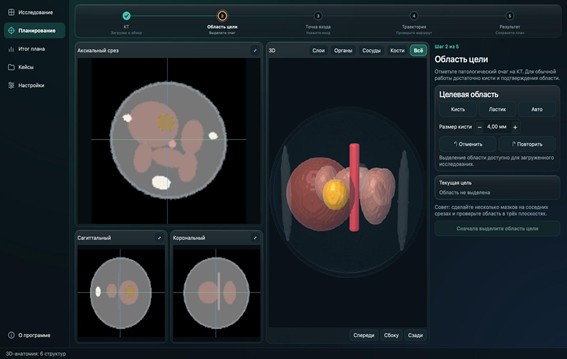
Настольная программа Laparoskan: три плоскости, 3D-модель, пошаговая панель планирования
демонстрационный фантом
Таблица 1 - Технологии реализации
Компонент | Настольная программа | Android | iPhone |
Язык и интерфейс | Python 3.11, PySide6 (Qt) | Kotlin 2, Jetpack Compose | Swift, SwiftUI |
3D-визуализация | VTK, VisPy | OpenGL ES 3.0 | SceneKit, ARKit |
Изображения | SimpleITK, pydicom, NumPy | собственный расчёт срезов | собственный расчёт срезов |
Жесты руки | — | MediaPipe Hands (CameraX) | Vision (hand pose) |
Платформы | Windows 10/11, macOS | Android 8.0+ (arm64) | iOS 17+ |
Таблица 2 - Технические характеристики тестовых стендов
Стенд | ОС / платформа | Аппаратная часть | Версии ПО | Назначение |
С1 | macOS 26.6 (сборка 25G72), arm64 | MacBook Air, процессор Apple M5 (10 ядер: 4 производительных и 6 энергоэффективных), ОЗУ 16 ГБ | Python 3.11.15; NumPy 2.4.6; PySide6 6.11.2; VTK 9.7.0; SimpleITK 2.5.6; pydicom 3.0.2; VisPy 0.17.0; OpenJDK 17.0; Gradle 8.10.2; Xcode 27.0 | разработка; тесты Python, Kotlin и Swift; сквозной прогон на КТ |
С2 | Windows Server 2022 (Windows-10-10.0.20348), x64 | виртуальная машина облачной платформы сборки GitHub Actions (образ windows-2022, версия 20260927.320.1); число ядер и ОЗУ определяются платформой и в журнале не фиксировались | Python 3.11; PyInstaller 6.22.3; PySide6 6.11.2; VTK 9.7.1; NumPy 2.4.6; SimpleITK 2.5.6; Inno Setup 6.7.1 | сборка Windows-версии; проверка запуска |
С3 | Android 15 (API 35), arm64-v8a, образ Google APIs | эмулятор Android Emulator 37.2.12, профиль Pixel 6: экран 1080×2400, 420 dpi, ОЗУ 3 ГБ (на процессоре С1) | Kotlin 2.0.21; Android Gradle Plugin 8.7.3; Compose BOM 2024.10.01; CameraX 1.3.4; MediaPipe tasks-vision 0.10.14 | проверка интерфейса, срезов, 3D-модели, камеры (виртуальная сцена) |
С4 | EMUI 12 (по данным производителя), Android-совместимая | смартфон HUAWEI nova Y74: ОЗУ 8 ГБ, ПЗУ 128 ГБ, экран 6,67" 1604×720; модель процессора на официальной странице характеристик не указана | то же приложение (минимальная версия Android 8.0, API 26) | практическая проверка интерфейса, срезов, 3D-модели |
С5 | iOS 27 | iPhone 14, 256 ГБ: процессор A15 Bionic (6 ядер: 2 производительных и 4 энергоэффективных), графический процессор 5 ядер | Swift 5, SwiftUI, ARKit, SceneKit, Vision; Xcode 27.0 | проверка режима AR и жестов руки |
3. Основные результаты
На реальной КТ-серии автоматический путь от DICOM до готовой модели занял 667 с на процессоре, из них нейросетевая сегментация составила 628 с, построение масок и точных поверхностей 9 с, упрощенных поверхностей 28 с. Получены 13 органов и сосудов, контур тела и кости, при этом аорта корректно помечена как обрезанная границей сканирования. Объем упрощенных поверхностей отличается от точных не более чем на 0,3%. На этом случае пройден полный сценарий, включающий закрашивание области цели, подтверждение, выбор точки входа по КТ и по 3D, расчет маршрута длиной около 112 мм с попаданием в цель и перечнем пересечений, а также сохранение и повторное открытие плана (рисунок 2).
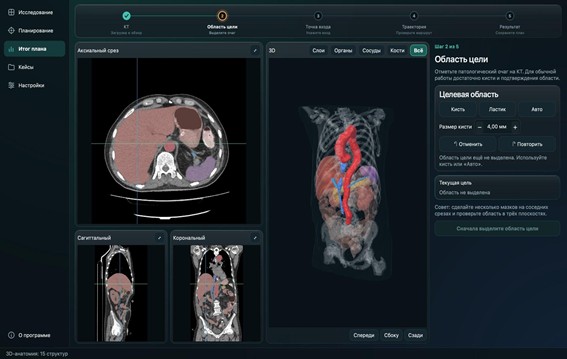
Настольная программа на реальном КТ:
слева — автоматически построенные органы, сосуды и кости; справа — инструменты выделения области цели
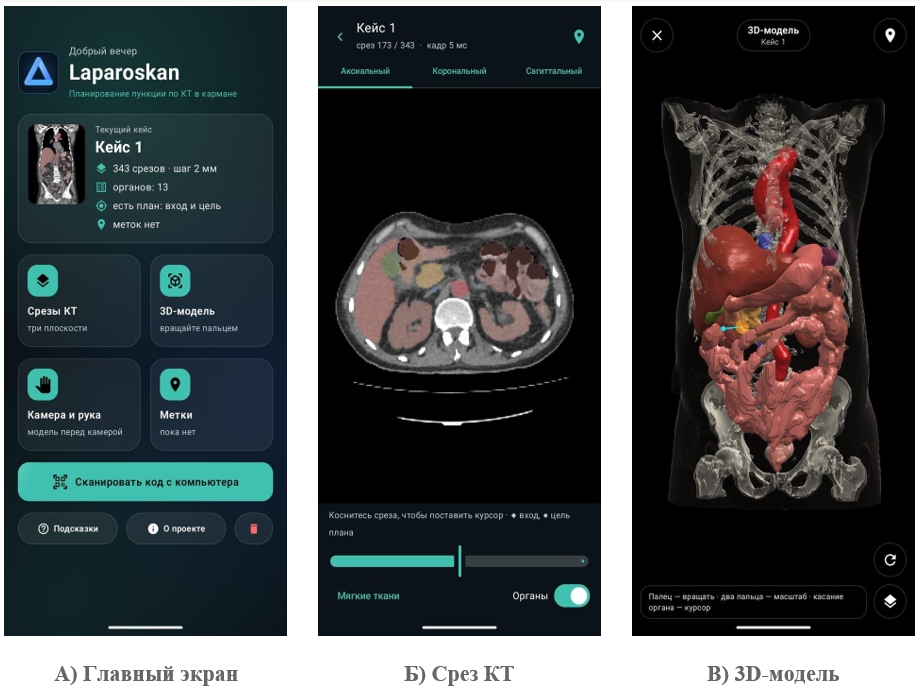
Визуальный вид мобильного приложения:
А — вид главного экрана; Б — срез КТ с органами; В — 3D-модель
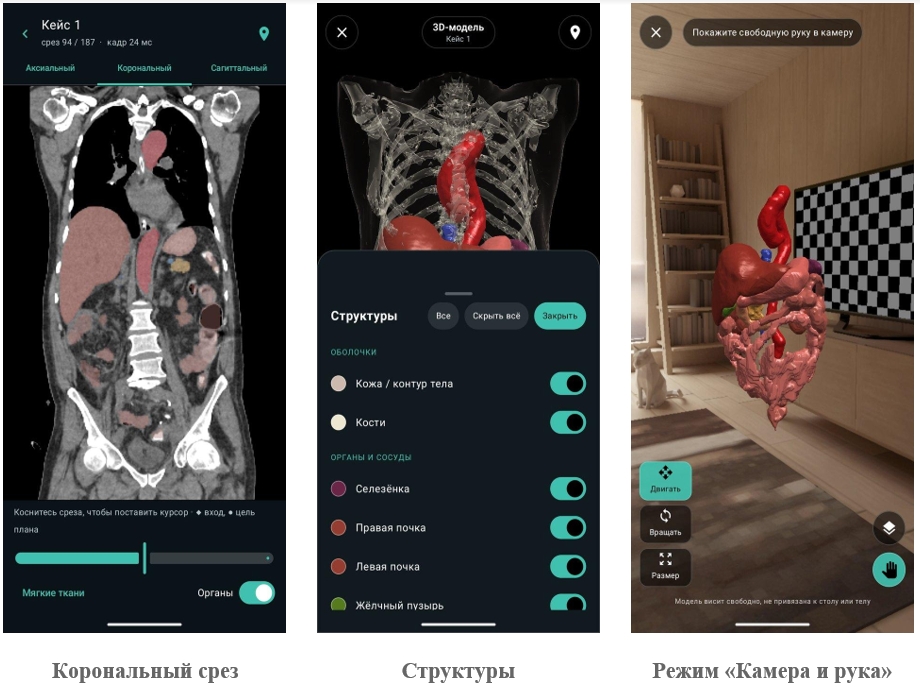
Рисунок 4 - Корональная плоскость, управление структурами и режим камеры
Примечание: на снимке — тестовая сцена эмулятора
Таблица 2 - Сводка проверок
Проверка | Результат | Среда |
Автоматические тесты настольной программы | 142 теста пройдены | macOS, Python 3.11 |
Тесты мобильных библиотек | 34 (Swift) и 24 (Kotlin) теста пройдены | macOS, JVM / Swift |
Сверка срезов с эталоном | расхождение не более 0,01 ед. Хаунсфилда | Python / Swift / Kotlin |
Сборка и запуск для Windows | собрана; встроенная проверка запуска пройдена | сервер сборки, Windows Server 2022 |
Сквозной прогон на реальной КТ | 667 с, 13 структур, маршрут рассчитан | macOS, процессор |
Тест приватности пакета | идентификаторов не найдено | автоматический |
Клиническая точность, сравнение с эталоном | не выполнялись | — |
Таблица 4 - Отрицательные результаты: выявленные дефекты и их устранение
№ | Выявленный дефект | Как выявлен | Устранение |
1 | Сборка для Windows на сервере (стенд С2) в первый раз завершилась ошибкой: файл описания сборки не попадал в репозиторий из-за правила игнорирования | автоматическая сборка | файл добавлен в репозиторий; повторная сборка и дымовой запуск прошли успешно |
2 | Режим для врачей (без предложения установить сегментацию) не включался в упакованной версии: конфигурация искалась только в одной из двух раскладок папок | сборка и ручной запуск | поиск в обеих раскладках; добавлен автоматический тест |
3 | При включённом VPN в QR-код попадал адрес не той сети | ручная проверка передачи | ранжирование сетевых интерфейсов (Wi-Fi выше VPN); тесты разбора адресов |
4 | Окно приёма меток показывало служебные символы «\n» вместо переносов строк и упоминало только iPhone | визуальная проверка | текст исправлен; инструкция для Android добавлена |
5 | Интерфейс Android не помещался на экране при крупном шрифте; срезы обновлялись рывками | ручная проверка на С4 | нормализация плотности и масштаба шрифта; параллельный расчёт срезов по массивам; быстрый черновой кадр |
6 | В режиме камеры Android изображение камеры не отображалось: слой камеры перекрывался слоем 3D | ручная проверка на С3 и С4 | слой камеры заменён на совместимый с наложением 3D; проверено на С3 |
7 | Рывки настольной программы при рисовании кистью и вращении 3D на слабом компьютере | ручная проверка, показ преподавателю | объединение обновлений, кэш срезов, группировка штрихов в одно действие отмены, упрощённые поверхности при вращении |
8 | iPhone: масштаб по размеру кисти руки давал шумный результат | ручная проверка на С5 | явные режимы «Двигать», «Вращать», «Размер» |
9 | Тесты Swift не собирались в каталоге проекта: ошибка подписи тестового пакета из-за расширенных атрибутов файлов macOS | автоматический запуск | сборка в отдельном каталоге; 34 теста проходят |
4. Обсуждение
Особенность подхода заключается в разделении ролей: сложные расчеты и сегментация выполняются на компьютере, а смартфон получает компактный обезличенный пакет и используется исключительно для визуализации и разметки. Это позволяет не предъявлять к мобильному устройству высоких вычислительных требований и держать медицинские данные под строгим контролем, поскольку передача идет напрямую по локальной сети, без использования облачных хранилищ. В процессе разработки выяснилось, что для практического использования критичны понятный порядок действий и отзывчивость интерфейса на недорогих устройствах. Демонстрация показала, что без подсказок человеку, видящему программу впервые, неочевидно, что и зачем нажимать, поэтому была внедрена пошаговая панель. Обе задачи решались программной оптимизацией, включая кэш пересчета срезов, группировку штрихов кисти, упрощенные поверхности при вращении и параллельный расчет срезов на телефоне.
Анализ полученных результатов демонстрирует высокую вычислительную эффективность и точность разработанных алгоритмов. Время автоматической сегментации, составившее 628 секунд на центральном процессоре, является приемлемым для сценария предоперационного планирования, поскольку выполняется однократно и не требует интерактивного отклика. При этом построение трехмерных поверхностей и расчет траектории занимают считанные секунды, что обеспечивает плавную работу интерфейса. Компактный размер пакета для мобильного устройства (около 48 МБ для 343 срезов) позволяет передавать данные по локальной сети Wi-Fi за десятки секунд, что критически важно для сценария экстренной консультации у постели больного. Высокая точность расчета срезов на мобильных платформах, совпадающая с эталоном в пределах 0,01 единицы Хаунсфилда, подтверждает, что трилинейная интерполяция не вносит диагностически значимых артефактов. Незначительное отличие объема упрощенных поверхностей от точных (не более 0,3%) доказывает, что оптимизация геометрии для плавного вращения на смартфоне не искажает анатомические ориентиры. Нулевое количество совпадений по стоп-списку в тесте приватности гарантирует полное отсутствие идентификаторов пациента, что делает передачу данных безопасной с точки зрения соблюдения требований к защите персональных данных. Стопроцентное прохождение автоматических тестов и успешный сквозной прогон на реальной клинической серии подтверждают стабильность и корректность работы всех модулей комплекса.
Сравнение с существующими решениями показывает, что универсальные станции, такие как 3D Slicer
, , Weasis , Horos и OsiriX , а также промышленные системы анализа и планирования вроде Mimics , и Synapse 3D , превосходят наш прототип по функциональной полноте, зрелости и числу пользователей. Однако они не содержат готового сценария планирования и отработки дренирования абсцесса и рассчитаны на опытного пользователя за настольным компьютером. При этом разработчики 3D Slicer прямо указывают, что приложение не одобрено для клинического применения и предназначено для исследований , что полностью соответствует статусу и нашего комплекса. Смартфонные системы дополненной реальности , решают иную задачу, связанную с наведением инструмента в реальном времени с оценкой точности. Например, в фантомах медианная точность установки иглы составляет 4,8 мм, а in vivo на модели животных средняя ошибка достигает 8,9 мм . Наш комплекс навигации не выполняет и точность наведения не оценивает. По задаче предоперационного планирования ближе всего коммерческая система Philips XperGuide : она планирует путь иглы при биопсиях, дренировании и радиочастотной абляции по КТ- и МР-изображениям и накладывает на них рентгеноскопию в реальном времени, но работает вместе с ангиографическим оборудованием. Наш комплекс не связан с оборудованием и не ведет иглу в реальном времени. Его отличие заключается в сочетании узкой специализации, учебного режима, мобильного компаньона с обезличенной передачей и открытой реализации.Комплекс изначально проектировался и как учебный инструмент. Пошаговая панель задает правильный порядок рассуждения и показывает обучающемуся, что нужно сделать и зачем. Режимы «Обучение» и «Экзамен» оценивают выбор точки, глубины и угла прозрачными метриками без непрозрачного итогового балла, фиксируют время и число попыток. Объективные характеристики маршрута приучают проверять путь иглы во всех трёх плоскостях, а послойное включение органов в 3D-модели развивает пространственное мышление, которое при чтении серии КТ формируется годами. Мобильное приложение позволяет преподавателю подготовить случай и передать его студентам, а метки студентов вернуть на компьютер для разбора. Важно, что обучение происходит на сохраненных случаях и фантоме без риска для пациента и без выхода в интернет. Для имитационного обучения в интервенционной радиологии систематический обзор указывает на вероятное улучшение технических навыков при использовании симуляторов, хотя достоверность переноса на клиническую практику требует дальнейших исследований
. Собственного влияния комплекса на результаты обучения мы не измеряли; для этого планируется сравнительное исследование с метриками экзаменационного режима.При этом существуют определенные ограничения. Автоматическая сегментация с разрешением 3 мм является предварительной и требует проверки. Сосуды не используются алгоритмом как гарантированные «защитные» структуры из-за возможной неточности автоматической разметки, программа не утверждает безопасность маршрута и не знает о неразмеченных структурах. Клиническая точность, сравнение с независимым эталоном и аппаратная навигация не выполнены. В режиме камеры на Android модель закреплена относительно экрана и не совмещена с телом пациента. Передача по локальной сети идет без шифрования, поэтому пакет специально лишен идентификаторов. Тем не менее обмен по Wi-Fi допустим только в отдельной, разрешенной службой информационной безопасности сети, не связанной с закрытым контуром организации. В закрытом контуре даже разовое подключение неавторизованного устройства создает риск для его защиты, и в таких условиях передача должна быть заменена переносом через разрешенный носитель или шифрованным каналом, которые в текущей версии не реализованы. Оценка удобства проводилась неформально, контролируемых исследований с врачами не было.
Идея использовать смартфон для показа 3D-модели по КТ и дополненной реальности в хирургическом планировании не нова
, . Отличие нашей работы заключается в связке с настольным рабочим местом планирования дренирования, одноразовой обезличенной передаче между устройствами и возврате метки очага на компьютер. Перспективы развития включают пошаговый сценарий планирования, ориентированный на неподготовленного пользователя, совмещение модели с учебным муляжом, поддержку нескольких очагов с разными метками, а также проверку сегментации по каждому органу и независимое сопоставление с эталонными системами.5. Заключение
В ходе исследования был успешно разработан и верифицирован программный комплекс
, , , состоящий из настольной программы и мобильного приложения, который реализует полный цикл планирования и отработки чрескожного дренирования абсцессов брюшной полости по данным компьютерной томографии. Обоснована и реализована архитектура с разделением вычислительных ролей, при которой ресурсоемкая сегментация и планирование выполняются на персональном компьютере, а смартфон используется как компактный инструмент для трехмерной визуализации, дополненной реальности и междисциплинарного обсуждения. Автоматическое построение трехмерной анатомии по реальной серии занимает около 11 минут на процессоре без использования видеокарты, формируя модели 13 структур, при этом ручная коррекция позволяет оперативно исправить результат. Предложен и протестирован механизм безопасного межплатформенного взаимодействия: обезличенный пакет данных объемом около 48 МБ передается между устройствами по локальной сети через QR-код без использования облачных сервисов, что полностью решает проблему защиты персональных данных и соответствует требованиям законодательства. Мобильное приложение обеспечивает визуализацию срезов в трех плоскостях и трехмерной модели с независимым включением структур, выводит модель поверх изображения камеры с управлением жестом руки и возвращает метки очага на компьютер, причем расчет срезов совпадает с эталоном в пределах 0,01 единицы Хаунсфилда. Подтверждена роль комплекса как учебного и исследовательского прототипа: система обеспечивает объективную оценку траектории пункции, развивает навыки пространственного мышления и позволяет безопасно отрабатывать манипуляции на цифровых двойниках. Определены границы применимости: комплекс не является навигационной системой и не заменяет клиническую валидацию точности сегментации, что определяет направления будущих многоцентровых исследований, включая сравнение с эталонными системами и оценку влияния на результаты обучения.