ALGORITHM FOR THE AUTOMATED GENERATION OF TECHNICAL SPECIFICATIONS
ALGORITHM FOR THE AUTOMATED GENERATION OF TECHNICAL SPECIFICATIONS

Abstract
The article describes the process of drafting technical specifications for the development of a robotic design. A formal description of the model for the design’s technical specifications is presented, and the key systems influencing the process of drafting the technical specifications are identified. An algorithm for the automated generation of technical specifications is presented. A block diagram of the main algorithm for the automated generation of technical specifications is shown, and descriptions are provided of the logic of the internal algorithms that reflect the generation of the base model of the technical specifications, the design model and the model of the technical specifications for the design. Criteria and an algorithm for verifying the correctness of the generated technical specifications have been defined. The results of testing the algorithm in manual mode are presented.
1. Введение
Разработка высокотехнологичных робототехнических комплексов является актуальной задачей современности. Одним из первых шагов ее выполнения это проработка технического задания (ТЗ). ТЗ — исходный технический документ для проведения работы, устанавливающий требования к создаваемому изделию и технической документации на него, а также требования к объему, срокам выполнения работы и форме представления результатов. Таким образом, от качества составленного ТЗ зависит успех дальнейшей разработки изделия
, , , .Для оптимизации процесса выполнения задач разработки документации прибегают к использованию специальных программных продуктов, которые позволяют автоматизировать процесс создания технической документации, в частности на начальном этапе жизненного цикла — разработку технического задания
, .По результатам исследований имеющихся на рынке программных продуктов выявлено, что данные программные продукты позволяют выполнять возложенные на них функции по формированию технического задания на разработку преимущественно программного продукта, но при этом не отвечают требованиям отечественных стандартов и имеют высокую стоимость лицензии. В то же время программные продукты не ограниченные ИТ-сферой не дают полный функционал для корректной разработки ТЗ. Исходный код большинства программных решений является закрытым ввиду коммерческого интереса разработчиков. Таким образом, наиболее оптимальным вариантом решения задачи повышение эффективности процесса создания технического задания для класса проектируемых объектов за счет разработки системы поддержки данного процесса является создание собственного алгоритма, который позволит автоматизировать процесс составления технического задания на робототехническую конструкцию.
Научная новизна разработки системы поддержки создания ТЗ заключается в разработке системы моделей — модели ТЗ на конструкцию, которая отражается связи базовой модели ТЗ и модели конструкции. Практическая ценность заключается в разработанном алгоритме формирования технического задания, который позволит в дальнейшем выполнить программную реализацию системы поддержки создания технического задания.
В данной статье рассматривается разработка алгоритма для робототехнических манипуляторов.
2. Описание математической модели технического задания на робототехническую конструкцию
Процесс создания ТЗ на робототехническую конструкцию сложен — необходимо учитывать множество характеристик, их сочетание и взаимовлияние (описывается в матрицах взаимовлияния параметров). В связи с этим автоматизация процесса создания технического задания на робототехническую конструкцию важна и включает необходимость разработки модели ТЗ
, .При автоматизированной разработке технического задания на робототехническую конструкцию процесс включает создание следующих моделей: базовая модель ТЗ, модель конструкции, модель ТЗ на конструкцию.
Модель ТЗ на конструкцию можно описать следующим образом:
где
При этом модель ТЗ на конструкцию с позиции теории систем формально можно представить в виде совокупности взаимосвязанных систем:
а)
б)
Например, для упрощённой конструкции двухзвенного манипулятора (рисунок 1) набор параметров структуры конструкции
Поэтому к параметрам К можно отнести: m — масса элемента, L — длина элемента (звена), q — угол поворота (в шарнире), R — расстояние между осью опорного шарнира до конечной точки манипулятора,
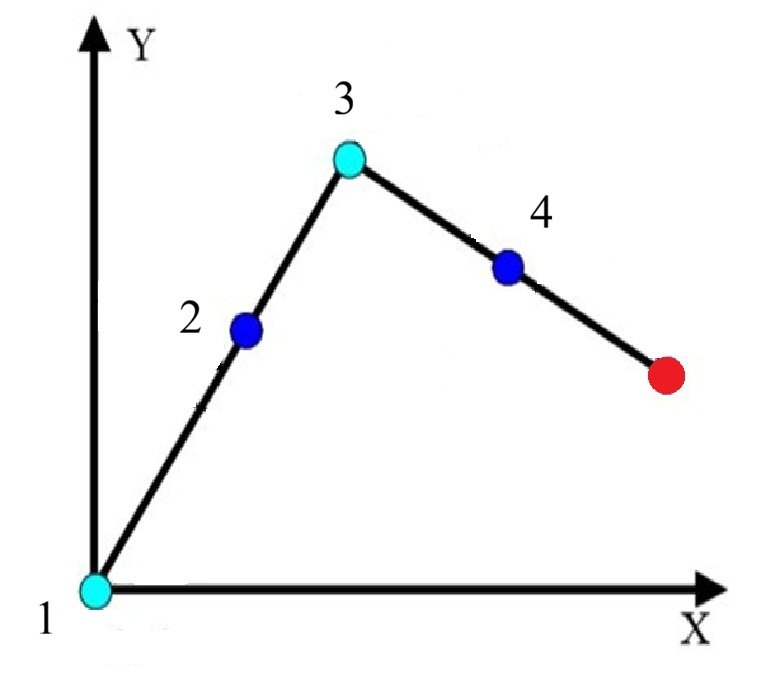
Кинематическая схема манипуляционного механизма:
1 – опорный цилиндрический шарнир; 2 – первое звено; 3 – поворотный шарнир; 4 – второе звено, на свободном конце которого схематично изображен условный рабочий орган с грузом
Система функций составных частей и конструкции F, описывающая их функциональные задачи
в)
г) Z — система знаний эксперта, оказывающих влияние на процесс создания технического задания при формировании модели на конструкцию и модели ТЗ на конструкцию.
Для разработки программного решения, позволяющего автоматизировать процесс создания технического задания на робототехническую конструкцию необходимо описать алгоритм. Он содержит процесс формирования ТЗ, работу с исходными данными (известные параметры, перечень необходимых Государственных стандартов (ГОСТов), перечень требований, задача конструирования и т.д.)
, .3. Алгоритм формирования технического задания
Алгоритм условно разделяется на формирование базовой модели «1», формирование модели конструкции «2», формирование модели ТЗ на конструкцию (итоговое ТЗ) «3», проверку полученной (итоговой) модели ТЗ и, в случае обнаружения несоответствия модели критериям, ручную проверку разработчиком сформированного (итогового) ТЗ
, .Критериями проверки ТЗ выступают:
· содержательность — учтены все необходимые разделы ТЗ;
· однозначность — требования имеют конкретный смысл;
· полнота — данных достаточно для выполнения задачи;
· формализованность — документ составлен в соответствии с нормативной документацией;
· выполняемость — задание может быть выполнено (реализуемо).
Если ручная проверка подтверждает наличие ошибок, то алгоритм формирования ТЗ возвращает процесс на этап формирования моделей, в противном случае ТЗ считается готовым и работа алгоритма заканчивается.
Как видно из блок-схемы (см. рисунок 2) алгоритм создания ТЗ содержит несколько вложенных алгоритмов.
1. Алгоритм формирования базовой модели ТЗ.
2. Алгоритм формирования модели конструкции.
3. Алгоритм формирования модели ТЗ на конструкцию (интеграция моделей 1 и 2).
4. Алгоритм проверки сформированного ТЗ.
5. Алгоритм ручной проверки сформированного ТЗ.
Формирование базовой модели ТЗ проводится с учетом базы данных (знаний) необходимых ГОСТов и имеющихся исходных данных (перечень параметров, разделов и требований ТЗ). Затем выполняется процедура уточнения набора параметров, разделов и требований ТЗ с учетом экспертных знаний разработчика. Полученный набор параметров, разделов и т.д. используется в процессе описания взаимосвязей (между разделами, между параметрами внутри разделов, между параметрами из различных разделов в соответствии с картами взаимовлияния). По результатам объединения набора параметров и учета их взаимосвязей формируется базовая модель ТЗ, которая подвергается проверке на полноту (т.е. необходимое и достаточное описание состава ТЗ). Если результат проверки положительный, то на выходе имеется сформированная базовая модель технического задания, в противном случае алгоритм возвращается на этап уточнения набора параметров.
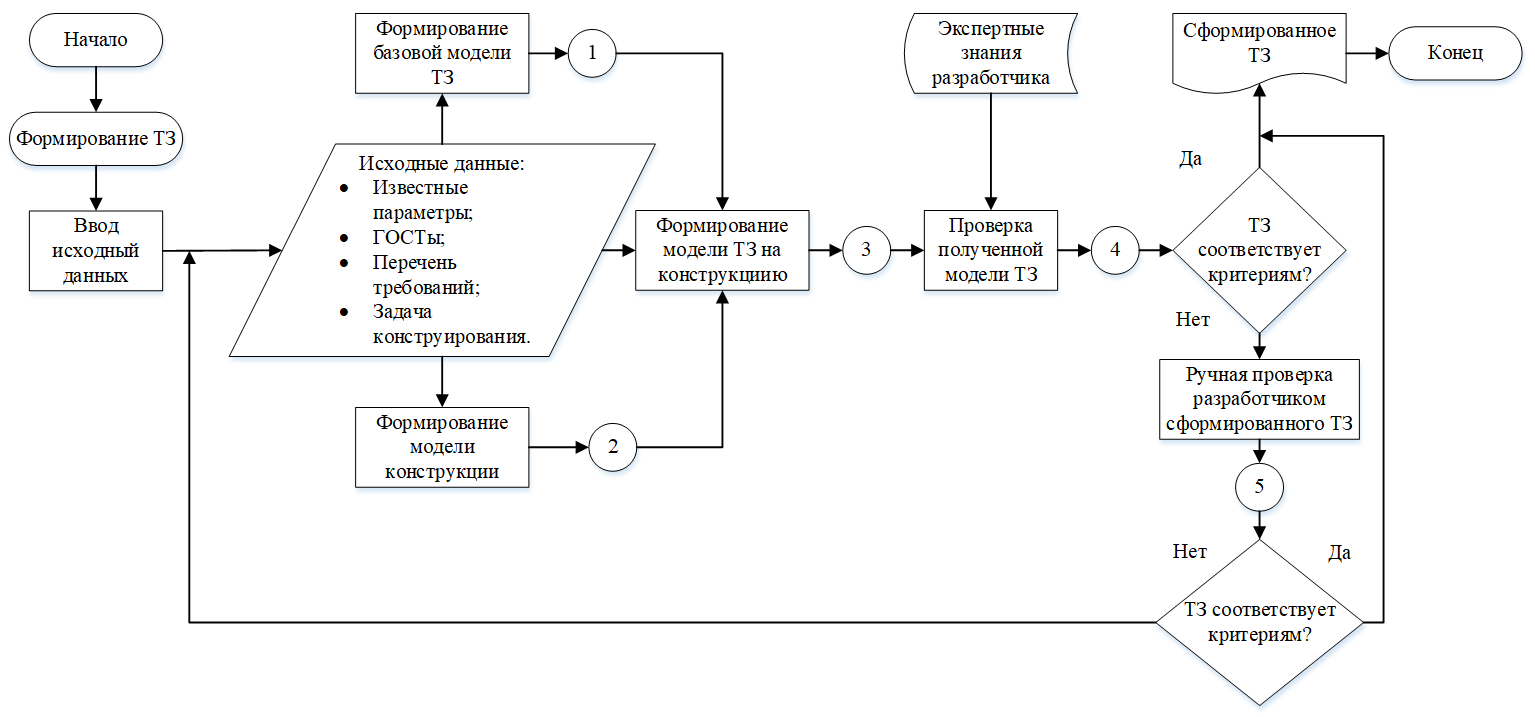
Блок-схема алгоритма работы системы поддержки создания технического задания
Формирование модели конструкции (см. рисунок 3) проводится с учетом литературных (справочных данных) и перечня параметров конструкции. После выполняется процедура уточнения набора параметров конструкции с учетом экспертных знаний разработчика и имеющихся данных о конструкции и её ранее выпущенных аналогах. Далее разрабатывается описание взаимосвязей параметров конструкции и формируется модель конструкции с необходимым (минимально достаточным) набором параметров. Полученная модель конструкции подвергается проверке на полноту (т.е. необходимое и достаточное описание конструкции). Если результат проверки положительный, но на выходе имеется сформированная модель конструкции, если результат отрицательный — алгоритм возвращается на этап уточнения набора параметров конструкции.
Модель ТЗ на конструкцию формируется путём интеграции базовой модели ТЗ (шаблон ТЗ) и модели конструкции (содержание ТЗ). После слияния первичных моделей проводится процедура уточнения параметров и разделов ТЗ с учетом ранее разработанных ТЗ и экспертных знаний разработчика. Сформированное технического задание проверяется на полноту модели ТЗ на конструкцию (т.е. необходимый и достаточный состава ТЗ с наполнением из описания конструкции). При положительном результате проверки получается сформированная модель, в противном случае алгоритм возвращается на этап уточнения набора параметров и разделов ТЗ.
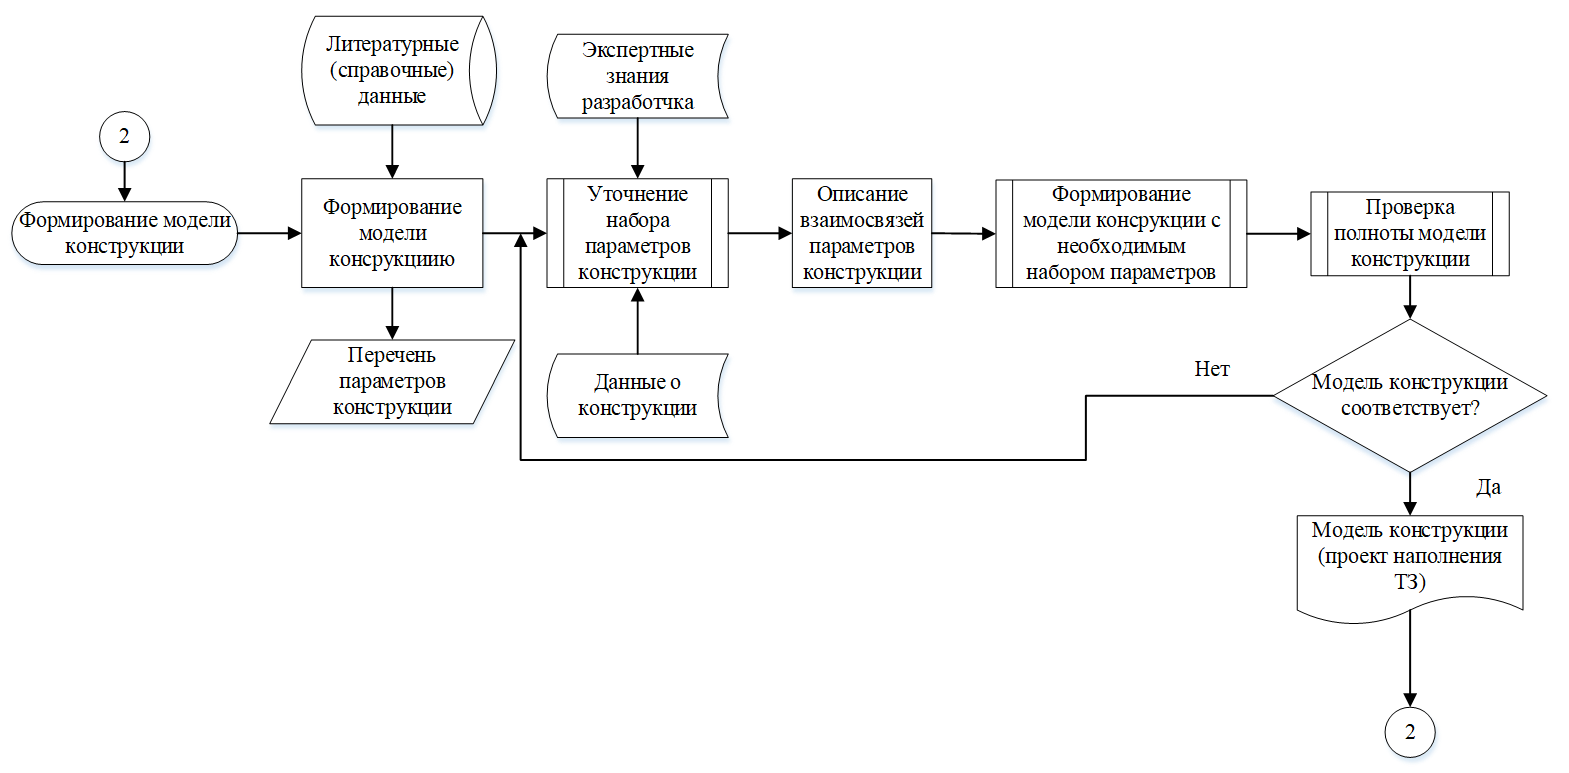
Блок-схема алгоритма формирования модели конструкции
Алгоритм проверки учитывает экспертные знания, данные о ранее разработанных ТЗ, нормативную документацию и справочные (литературные) данные. Проверке подвергаются следующие аспекты: набор разделов, набор параметров, их соответствие исходным данным, первичным моделям (базовая модель ТЗ и модель конструкции) и нормативной документации. Проверка проводится последовательно по аспектам с использованием перебора параметров (при необходимости). Если результат проверки показал наличие ошибок, то проводится ручная проверка, в противном случае алгоритм завершается, а выходным документом будет являться сформированное техническое задание на конструкцию.
Результаты проверки сводятся к критериям проверки ТЗ на содержательность, однозначность, формализованность, выполняемость. С учётом всего набора данных (ГОСТы, справочные материалы, экспертные знания, ранее выпущенные ТЗ) проводится ручная проверка полученного технического задания. Проверяется набор разделов, взаимосвязей разделов, набор параметров, их взаимосвязи в рамках разделов и между разделами, соответствие исходным данным, нормативной документации и первичным моделям (базовая модель ТЗ и модель конструкции). При положительном результате проверки сформированное ТЗ считается верным и окончательным, в противном случае общий алгоритм системы поддержки создания технического задания возвращается на этап работы с исходными данными и формирования первичных моделей.
По сформированному алгоритму была проведена апробация в ручном режиме. Отработка работоспособности алгоритма проведена на примере существующего технического задания на ОКР по разработке конструкторской документации «Промышленный робот компании FANUC CORPORATION модели M-20iA/20M (грузоподъемность до 20 кг)». Результаты апробации в ручном режиме приведены в таблице 1.
Фрагмент таблицы сравнения результатов исходного и сформированного по алгоритму
Раздел | Содержание ТЗ | Результат работы алгоритма |
Технические требования | Тип — многоосевой шарнирный; Число управляемых осей — 6; Повторяемость позиционирования по ГОСТ Р 60.3.3.1-2016: – при 10% номинальной нагрузки – не более 0,06 мм; – при 100% номинальной нагрузки 0 не более 0,1 мм. Габаритные размеры и зона досягаемости в соответствии с исходными данными. | Тип — многоосевой шарнирный; Число управляемых осей — 6; Повторяемость позиционирования по ГОСТ Р 60.3.3.1-2016: – при 10% номинальной нагрузки — не более 0,06 мм; – при 100% номинальной нагрузки 0 не более 0,1 мм. Габаритные размеры и зона досягаемости в соответствии с исходными данными. |
Требования к сырью | Робот должен оснащаться системой управления российского производства, обеспечивающей следующие виды интерполяции: – Линейная; – Круговая; – Сплайн. К системе управления роботом предъявляются следующие требования: – центральный вычислитель (контроллер) системы управления – российского производства; – пульт ручного управления и программирования робота оснащается дисплеем с диагональю не менее 12 дюймов, кнопкой аварийного выключения и трехпозиционной кнопкой защиты оператора (блокировки приводов робота) в соответствии с ГОСТ Р МЭК 60204-1-2007. Программное обеспечение системы управления должно обеспечивать: – ввод, редактирование и исполнение технологических программ; – ввод, редактирование и исполнение в фоновом режиме вспомогательной технологической программы (без возможности перемещения робота); – архивирование на стандартные носители; – отображение технологической программы, сообщений об ошибках и сервисных функций (при необходимости) в многооконном интерфейсе, настраиваемом пользователем; каждое окно может быть активизировано (выбрано) с клавиатуры посредством циклического перебора; – отображение состояния электроприводов (включены, выключены, ошибка), имени выбранной технологической программы, режима работы. Робот должен оснащаться электродвигателями и редукторами российского производства, с датчиком положения ротора типа резольвер или другого типа без ухудшения технических характеристик Изделия. Условия эксплуатации робота: температура — от 0 до +45°C, влажность без образования конденсата — не более 80%. Исполнение промышленного робота по способу защиты человека от поражения электрическим током должно выбираться по ГОСТ 12.2.007.0, раздел 2. … | Робот должен оснащаться системой управления российского производства, обеспечивающей следующие виды интерполяции: – Линейная; – Круговая; – Сплайн. К системе управления роботом предъявляются следующие требования: – центральный вычислитель (контроллер) системы управления – российского производства; – пульт ручного управления и программирования робота оснащается дисплеем с диагональю не менее 12 дюймов, кнопкой аварийного выключения и трехпозиционной кнопкой защиты оператора (блокировки приводов робота) в соответствии с ГОСТ Р МЭК 60204-1-2007. Программное обеспечение системы управления должно обеспечивать: – ввод, редактирование и исполнение технологических программ; – ввод, редактирование и исполнение в фоновом режиме вспомогательной технологической программы (без возможности перемещения робота); – архивирование на стандартные носители; – отображение технологической программы, сообщений об ошибках и сервисных функций (при необходимости) в многооконном интерфейсе, настраиваемом пользователем; каждое окно может быть активизировано (выбрано) с клавиатуры посредством циклического перебора; – отображение состояния электроприводов (включены, выключены, ошибка), имени выбранной технологической программы, режима работы. Робот должен оснащаться электродвигателями и редукторами российского производства, с датчиком положения ротора типа резольвер или другого типа без ухудшения технических характеристик Изделия. Условия эксплуатации робота: температура — от 0 до +45°C, влажность без образования конденсата — не более 80%. … |
Требования к документации | Документация должна быть выполнена в соответствии с действующими ГОСТ Р 15.301; стандартами ЕСКД. в том числе, но не исключительно: ГОСТ 2.102, ГОСТ Р 2.105, ГОСТ Р 2.106, ГОСТ Р 2.610, ГОСТ 2.114 и др.; стандартами ЕСТД, в том числе, но не исключительно: ГОСТ 3.1102, ГОСТ 3.1105. | Документация должна быть выполнена в соответствии с действующими ГОСТ Р 15.301; стандартами ЕСКД. |
Совпадение результатов работы алгоритма и оригинального технического задания составляет ~ 97%. При сравнении модели ТЗ, полученной при ручной отработке алгоритма с оригинальным техническим заданием на ОКР, обнаружены разночтения, связанные с уточнением формальных требований и видением автора (разработчика) — данные особенности формирования технического задания невозможно учесть заранее. Однако, при наличии (или накоплении) и постоянного расширения банка разработанных технических заданий возможно свести к минимуму вероятность подобных отличий.
Ошибок в части изложение критических требований не обнаружено, что подтверждает работоспособность предложенного алгоритма процесса создания технического задания, а также вложенных в него алгоритмов формирования моделей базового ТЗ, модели конструкции.
4. Заключение
Разработанный алгоритм формирования технического задания на робототехническую конструкцию, основанный на описанной математической модели учитывает основные этапы создания технического задания и является достаточным для разработки программного решения с целью повышение эффективности процесса создания технического задания для класса проектируемых объектов.
Качественная оценка вычислительной сложности предложенного алгоритма напрямую зависит от размерности множества параметров конструкции N и множества накладываемых ограничений M. Этапы формирования первичных моделей и матриц взаимовлияния выполняются за полиномиальное врем O(N2). Наибольшую вычислительную нагрузку формирует этап автоматизированной проверки, использующий перебор параметров. В предельном теоретическом случае данный этап обладает экспоненциальной сложностью O(2N). Однако практическая вычислительная сложность существенно снижается до приемлемых полиномиальных значений за счет применения системы экспертных знаний Z, которая выполняет роль эвристического фильтра, заблаговременно отсекающего тупиковые комбинации параметров и минимизирующего количество циклов возврата алгоритма на исходные этапы.
В данной статье рассматривается разработка алгоритма формирования технического задания для робототехнических манипуляторов. Апробация проведена для группы шарнирных манипуляторов. Однако стоить заметить, что данный алгоритм может быть использован для других типов робототехнических конструкций, таких типов как SCARA, портальных и мобильных, при уточнении модели конструкции.