Эвристические и опытно-конструкторские разработки гидродинамического якоря в Сибирском государственном университете водного транспорта
Эвристические и опытно-конструкторские разработки гидродинамического якоря в Сибирском государственном университете водного транспорта

Аннотация
В статье дан обзор выполненных эвристических, конструкторских и исследовательских работ по созданию нового направления использования волновой энергии гидродинамическими якорями в интересах повышения безопасности спасательных средств и эффективности поисково-спасательных операций в концепции удержания спасательных средств вблизи места гибели судна. Гидродинамическими якорями названы устройства, использующие орбитальное волновое перемещение спасательного средства (шлюпки, плота) для создания гидродинамических сил, направление которых отличается от направления сил сопротивления. Представлены условия работы гидродинамического якоря, допускающие возможность применения свойств крыла для создания необходимого направления гидродинамических сил в части периода орбитального движения плота, названного рабочим ходом. Эвристические усилия направлены на создание крылового профиля гидродинамическому якорю из различных материалов: мягкой оболочки (гидропарус), металлического листа (жёсткое крыло), мягкооболочечной ленты (ленточное крыло). Каждое эвристическое решение доведено до конструкторского решения и испытано по разработанной технологии с оценкой качества по разработанным критериям. Из различных разработанных вариантов гидродинамических якорей выделены наиболее эффективные, на которые получены патенты РФ на изобретения.
1. Введение
История разработки гидродинамических якорей началась после гибели теплохода «Синегорье» в октябре 2006 года, когда в средствах массовой информации начали появляться рассказы от 11 спасённых моряков о ходе спасательных действий. В одном из рассказов упоминалось, что на глазах у спасателей спасательный плот был опрокинут накатившейся крутой волной и больше его не смогли обнаружить. Таким образом, очевидцами был подтверждён факт опрокидывания надувного спасательного плота, ранее предполагавшийся, но не фиксированный в реальных штормовых условиях.
Драматизм ситуации напомнил одному из соавторов статьи, прежде занимавшемуся техническими вопросами извлечения волновой энергии океана, об имевшихся разработках по стабилизации корпуса волновой энергетической установки,
. Тогда было разработано средство для глубоководной стабилизации, когда невозможно воспользоваться грунтовой якорной системой, . Суть изобретения состояла в том, что к сетке заглубляемого на тросе каркаса стабилизатора прикреплены вдоль своих средних линий вплотную друг к другу прямоугольные пластины (лепестки) из мягкого материала. При набегании гребня волны плавающий объект натягивал трос со стабилизатором; лепестки из мягкого материала прижимались к сетке стабилизатора, образуя сплошное покрытие днища каркаса; гидродинамическое сопротивление стабилизатора становилось максимальным. При опускании плавающего объекта во впадину волны натяжение троса ослабевало; под собственным весом каркас начинал погружаться; лепестки из мягкого материала потоком воды симметрично поднимались относительно крепления вдоль средней линии; гидродинамическое сопротивление погружению каркаса становилось минимальным; стабилизатор опускался на исходную глубину. В момент смены фазы погружения на рабочую фазу естественная жёсткость мягкого материала лепестков возвращала их в исходное расправленное состояние.Первоначально работы проводились в рамках студенческих исследований. Изготовленное устройство по типу
исследовано в лабораторных условиях и показало хорошие результаты как на подъёме, так и на опускании . Впоследствии изготовленная модель использована в натурном сопоставительном эксперименте по дрейфу двух спасательных плотов ПСН-10 на Новосибирском водохранилище с убедительным превосходством над плавучим якорем парашютного типа .Модель этого типа названа якорем присоединённой массы (ЯПМ).
Дальнейшие интенсивные работы в этом направлении в соответствии с идеологией ТРИЗ
, , , привели к пониманию, что ЯПМ способны эффективно сопротивляться опрокидыванию спасательного плота, но если изменить направление гидродинамических сил на стабилизаторе, то он может также оказывать сопротивление дрейфу спасательного плота. Самым эффективным техническим средством изменения направления гидродинамических сил является крыло, помещённое в поток жидкости. В нашей задаче поток жидкости на стабилизаторе возникает вследствие колебательного перемещения плота на волнении. Таким образом, сформировалась техническая задача: использовать ту энергию волны, которая опасна для опрокидывания плота, не только для предотвращения опрокидывания, но и для снижения скорости ветрового дрейфа плота. Конструкторского готового решения такой задачи не обнаружено, поэтому поставленная задача должна быть решена параллельным применением эвристических (в том числе изобретательских) методов и конструкторской их проработкой с соответствующей опытной экспресс-проверкой действенности решений и их эффективности. Так начался этап поиска и отбора лучших технических решений для снижения скорости дрейфа плотов и предотвращения их опрокидывания. Созданные средства уже нельзя назвать якорями присоединённой массы, поэтому мы дали им название гидродинамических якорей (ГДЯ). Всего было доведено до приемлемого технического решения три типа ГДЯ: гидропарусные, крыльевые, ленточные.Развиваемый этап создания технических решений для снижения скорости дрейфа плотов способствует решению задач современной концепции поисково-спасательных операций, основанной на высокой вероятности передачи аварийным судном координат места бедствия средствами глобальной морской системы связи по безопасности и бедствию (ГМССБ). В этой концепции выигрышной стратегией для спасательных средств становится пребывание вблизи места гибели судна, координаты которого известны спасательно-координационному центру.
Цель этой статьи — дать информацию о выполненных эвристических, конструкторских и исследовательских работах в СГУВТ по созданию нового направления использования волновой энергии гидродинамическими якорями в интересах повышения безопасности спасательных средств и эффективности поисково-спасательных операций в концепции удержания спасательных средств вблизи места гибели судна, понимая, что ценность представленной информации заключается в стимулировании изобретательской активности по поиску новых технических решений в обозначенном направлении.
2. Методы и материалы
Априори было понятно, что использование волновых колебаний плота приведёт к колебательному процессу ГДЯ в толще воды, участвующей в волновом колебательном процессе. Для получения некоторой относительной скорости ГДЯ в колеблющейся водной массе ГДЯ должен быть помещён на такую глубину и в такую пространственную точку по линии движения волны, в которой орбитальная фазовая скорость водной массы значительно отличается от орбитальной фазовой скорости плота. Исходно также можно предположить, что в силу небольшого размера плота и его большого запаса плавучести, его орбитальная скорость примерно соответствует орбитальной скорости воды в местоположении плота. Разнесения фазовых скоростей местоположений ГДЯ и плота можно добиться длиной троса подвески ГДЯ: в начальном положении, когда ГДЯ находится на одной продольной координате с плотом, разностная скорость обтекания ГДЯ формируется за счёт экспоненциального уменьшения орбитальной скорости водной массы с глубиной; в произвольном рабочем положении разностная скорость дополнительно увеличивается и благодаря пространственному разнесению продольных координат ГДЯ и плота. Поэтому длина троса подвески ГДЯ имеет важное значение.
Второе важное ограничение: в колебательном процессе ГДЯ, подвешенном на гибком тросе, энергия волны может передаваться через натяжение троса только в течение части периода колебания, когда плот натягивает трос, поднимаясь от подошвы до гребня волны (назовём эту часть периода «рабочий ход»); во второй части периода, когда плот опускается с гребня до подошвы волны, трос сжимающих усилий не передаёт и ГДЯ предоставлен самому себе, погружаясь под действием собственного веса (назовём эту часть периода «холостой ход»). Поскольку собственный вес ГДЯ существенно меньше сил плавучести плота, не следует ожидать от холостого хода значимого воздействия на плот.
Следовательно, в колебательном процессе ГДЯ следует различать эти две части периода и в каждой части периода должна достигаться особая целевая функция ГДЯ. На рабочем ходу должна быть достигнута максимальная гидродинамическая сила с лучшим направлением вектора; на холостом ходу важна минимальная потеря достигнутого качества.
Предварительные исследования моделей ГДЯ в техническом бассейне показали необходимость разработки простейших, но показательных визуальных критериев для сравнения различных моделей и параметров их установки. Составлен следующий подход к опытной проверке моделей:
- все модели должны испытываться в единообразных условиях, при которых основным действующим фактором должен быть вертикальный подъём точки крепления троса, соответствующий подъёму плота от подошвы до вершины волны за полупериод волны;
- в качестве примера орбитального движения плота в бассейновых экспериментах может быть взят набор параметров — высота волны h и период волны τ для волнения с максимальной режимной обеспеченностью в умеренных зонах в Мировом океане
: h = 1 - 2 м, τ = 4 - 6 с;- для первичного отбора эффективных вариантов моделей и параметров их установки использован гак кран-балки, на который навешен удерживаемый рукой у края бассейна одношкивный блок, через который проведён трос ГДЯ, свободной рукой оператора оттягиваемый назад на величину хода руки (около 150 см) за время 2–4 с, рис. 1.
В рамках этого подхода сформулированы следующие критерии эффективности типа модели и установочных параметров её испытаний:
- на рабочем ходу формируется большое натяжение троса; первоначально определяется по ощущениям, а если результат перспективен — то механическим динамометром;
- на рабочем ходу возникает большой уход ГДЯ навстречу выбранному направлению ориентировки ГДЯ, имитирующему направление навстречу ветру (ГДЯ уходит на ветер); определяется углом отклонения троса γ за рабочий ход относительно вертикального положения троса в начальный момент;
- на холостом ходу оценивается время и характер возврата ГДЯ в исходное положение; хорошая работа характеризуется незначительной потерей угла отклонения троса γ и высокой скоростью опускания ГДЯ при возврате оттягиваемого рукой троса в исходное положение;
- на холостом ходу удержание корпусом ГДЯ пространственного положения, близкого к рабочему.
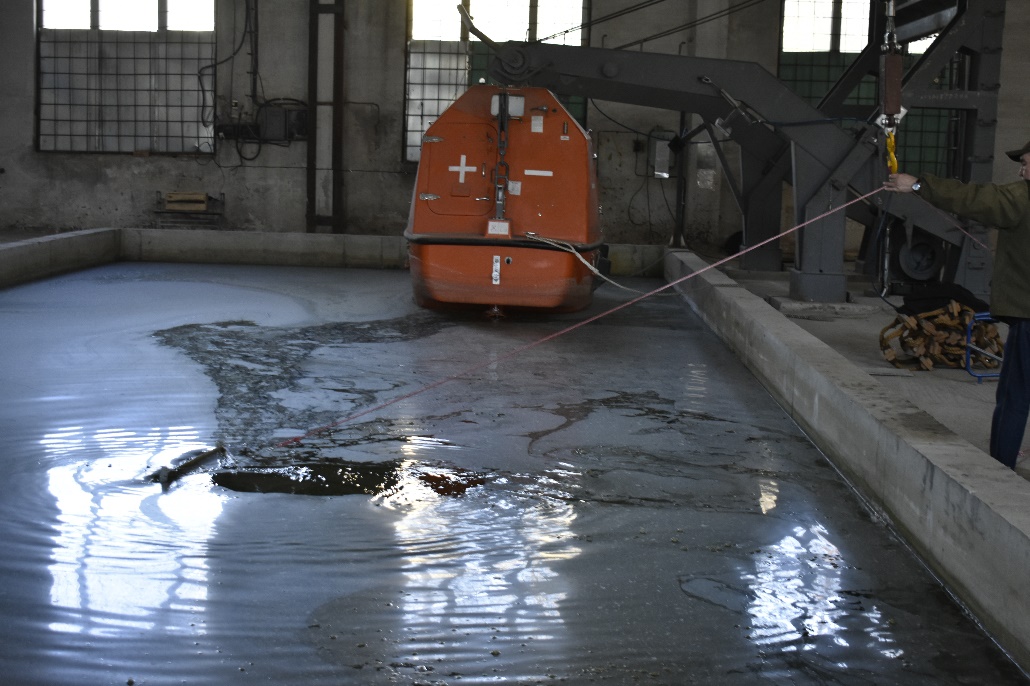
Первичные испытания моделей ГДЯ в техническом бассейне с использованием блока на гаке шкентеля кран-балки и с ручной имитацией вертикального перемещения плота
Мягкооболочесные материалы надувных спасательных плотов в соответствии с принципом ТРИЗ согласованности всех элементов системы
, требуют предпочтительного использования мягких оболочек и для вспомогательных элементов системы плота. ГДЯ с мягкооболочечным рабочим органом — гидропарусные ГДЯ — предпочтительный тип для надувных спасательных плотов.Исследования начинались с базовой модели, содержащей квадратную металлическую раму, гидропарус, систему шкотов, систему подвеса.
Квадратная металлическая рама размерами 600х600 выполнена из стальных оцинкованных полос размерами 600х40х1, соединённых по плоскости в углах квадрата. Для обеспечения жёсткости и сопротивления боковому движению рамы в модификациях этой модели на боковые стороны рамы установлены перпендикулярно плоскости рамы металлические пластины размерами 400х40х1 (нормальные пластины).
Гидропарус размерами 500х330 выполнен из ткани с поливинилхлоридным покрытием, защемлённый по верхней кромке на верхней стороне рамы накладкой из металлической полосы. В нижнюю шкаторину гидропаруса для обеспечения её жёсткости вшита латунная полоса размерами 500х10х1. Гидропарус имеет свободу перемещения относительно защемлённой кромки в плоскости, перпендикулярной плоскости рамы.
Шкотовая система гидропаруса выполнена из шнура, закреплённого на нижней стороне рамы и продёрнутого через люверсы в нижней шкаторине гидропаруса. Шкотовая система позволяет регулировать длину шкотов, обеспечивая тем самым различные углы атаки гидропаруса относительно плоскости рамы, рис 2, модель справа.
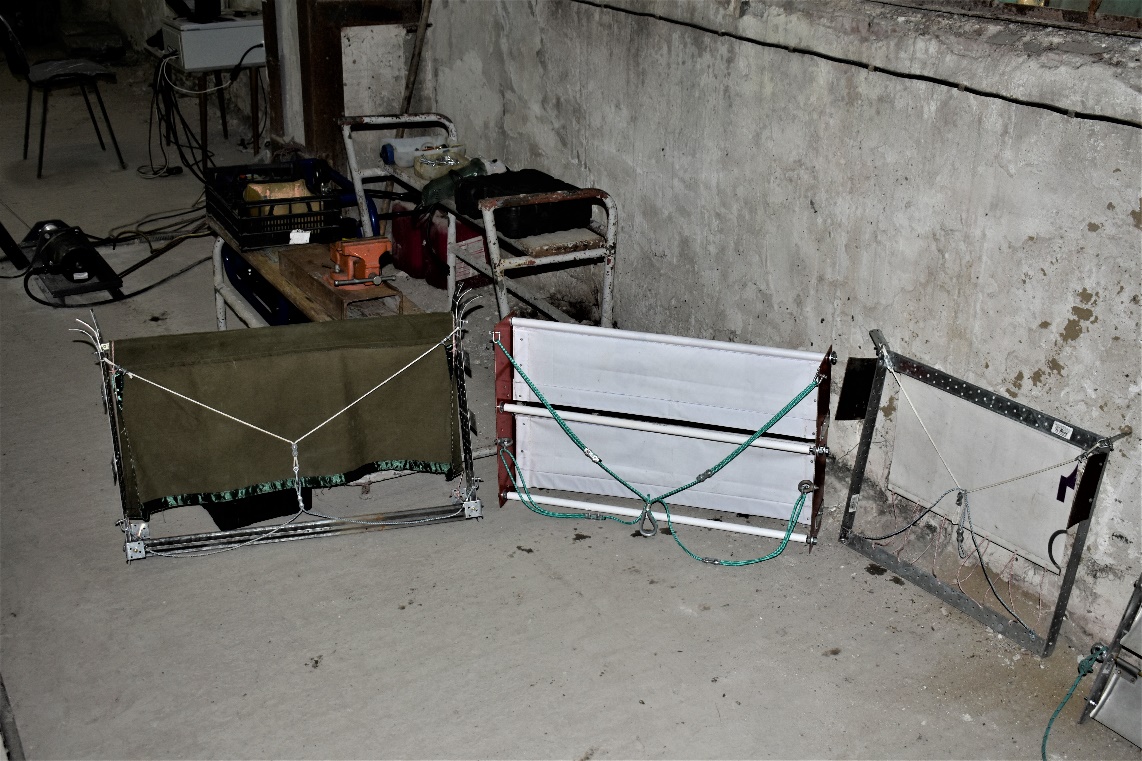
Разработанные и испытанные модели гидропарусных ГДЯ
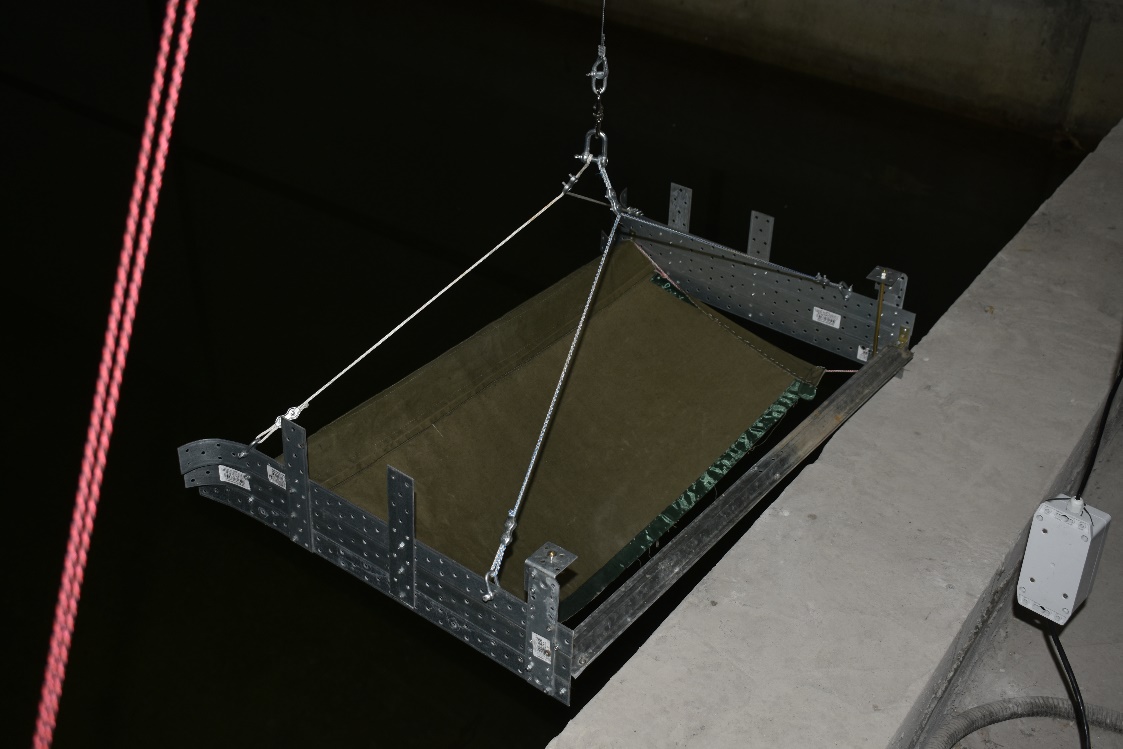
Модель гидропарусного ГДЯ с переменным углом атаки гидропаруса за счёт крепления шкотов на ползунах с несимметричным расположением относительно плоскости рамы
Модель с продольными и поперечными латами представлена на рис. 4; на рис.2 модель посередине.
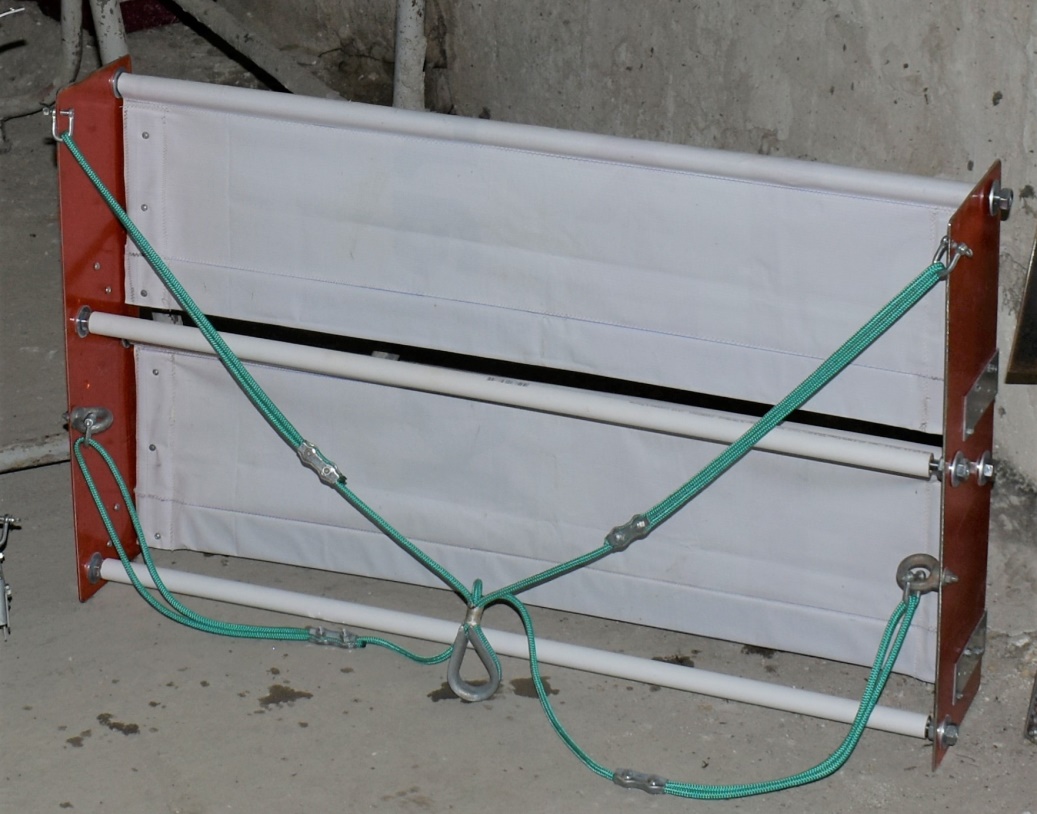
Общий вид гидропарусной модели с продольными и поперечными латами
Испытания показали, что при сравнительно небольшой массе, этот ГДЯ развивает довольно значительную гидродинамическую силу, хорошо восходит на ветер при подъёме и опускается вниз с сохранением работоспособного положения.
При смене фазы подъёма на фазу опускания, пока гидропаруса остаются в нижнем положении, наблюдается частичное планирование назад и вниз вдоль плоскости гидропарусов, но с началом поворота гидропарусов траектория движения ГДЯ сменяется на поступательную вперёд и вниз.
2.2. Работа с крыльевыми ГДЯ
Поскольку проблема снижения скорости дрейфа плавсредства возникает не только при использовании мягкооболочечных спасательных плотов, но и у маломерных твёрдотельных судов (шлюпок, ботов), вариант конструкций ГДЯ с мягкооболочечными гидропарусами для них не представляется актуальным.
Для этого случая с учётом результатов исследования гидропарусных ГДЯ обращено внимание на конструкции с жёсткими крыльями, аналогичными по форме гидропарусу в рабочем процессе. Изготовление и испытания простейших конструкций с жёсткими крыльями показало их высокую эффективность на рабочем ходу и высокую управляемость в погружении на холостом ходу. При этом достаточно легко обеспечивается необходимая площадь крыла.
Крылья в этом типе ГДЯ изготовлены из гнутой по профилю крыла листовой нержавеющей стали толщиной 0,25 мм. Ограничителем поворота крыльев служит поперечная связь в виде прутка между боковыми килями ГДЯ.
На испытаниях с небольшой скоростью подъёма ГДЯ со значительным натяжением троса идёт вперёд, на ветер, до угла отклонения троса около 50°. При опускании погружается с достаточно большой скоростью и также с продвижением вперёд, на ветер.
Учитывая, что размеры контейнеров спасательных плотов ограничены, длина крыла ГДЯ не может превышать цилиндрической вставки контейнера. Следовательно, площадь крыла в ГДЯ может увеличиваться за счёт увеличения хорды крыла. Однако из теории крыла известно, что гидродинамическое качество крыла уменьшается с уменьшением его относительного удлинения. Кроме того, с увеличением хорды крыла увеличивается и гидродинамический люфт при смене холостого хода на рабочий.
Разрешение этого технического противоречия привело к новому решению устройства крыльевого ГДЯ, рис. 5.
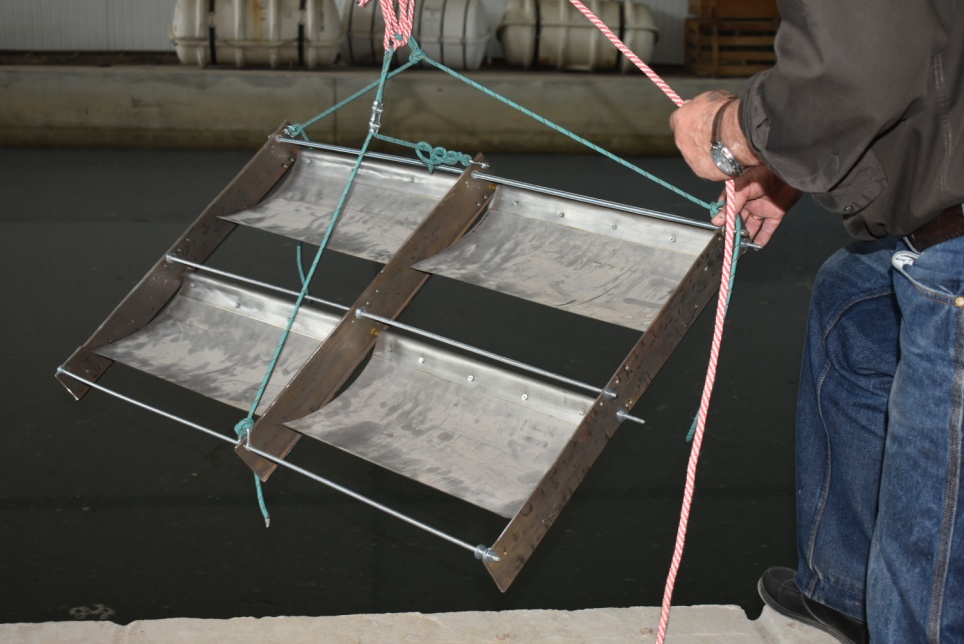
Сохранение площади крыльев с одновременным увеличением их относительного удлинения
Бассейновые испытания этой модели показали устойчивую работу как в режиме подъёма, так и в режиме погружения.
При погружении рама разворачивается вокруг поперечной горизонтальной оси, приближаясь к вертикальному положению. Крылья поворачиваются до верхних ограничителей. Якорь с достаточно большой скоростью погружается и при этом идёт вперёд, на ветер.
При подъёме крылья возвращаются в рабочее положение, упираясь в нижние ограничители. Рама из почти вертикального положения приобретает движение вверх и вперёд, на ветер. Тянущее горизонтальное усилие на тросе весьма велико.
Конструкция обладает хорошей настраиваемостью на различные углы атаки рамы относительно якорного троса. Угол атаки рамы обеспечивает перераспределение обобщённой гидродинамической силы ГДЯ между её горизонтальной и вертикальной составляющими, что становится важным свойством в аспекте эффективности ГДЯ как средства снижения скорости дрейфа плота.
Достигнутый впечатляющий результат подвигнул на дальнейшее усовершенствование конструкции КГДЯ в направлении снижения гидродинамического люфта (следовательно, и приспособленности к работе на меньшем волнении) и в направлении сбалансированности гидродинамических сил по пространству КГДЯ. Крылья выполнены в пространственной трёхмерной форме, что повышает их гидродинамическое качество, жёсткость формы, а также смещает ось поворота крыла по хорде. Смещение оси поворота крыльев по длине хорды сбалансировано относительно центра гидродинамических сил (ЦГС). Ограничители поворота крыльев также расположены вблизи ЦГС, рис. 6.
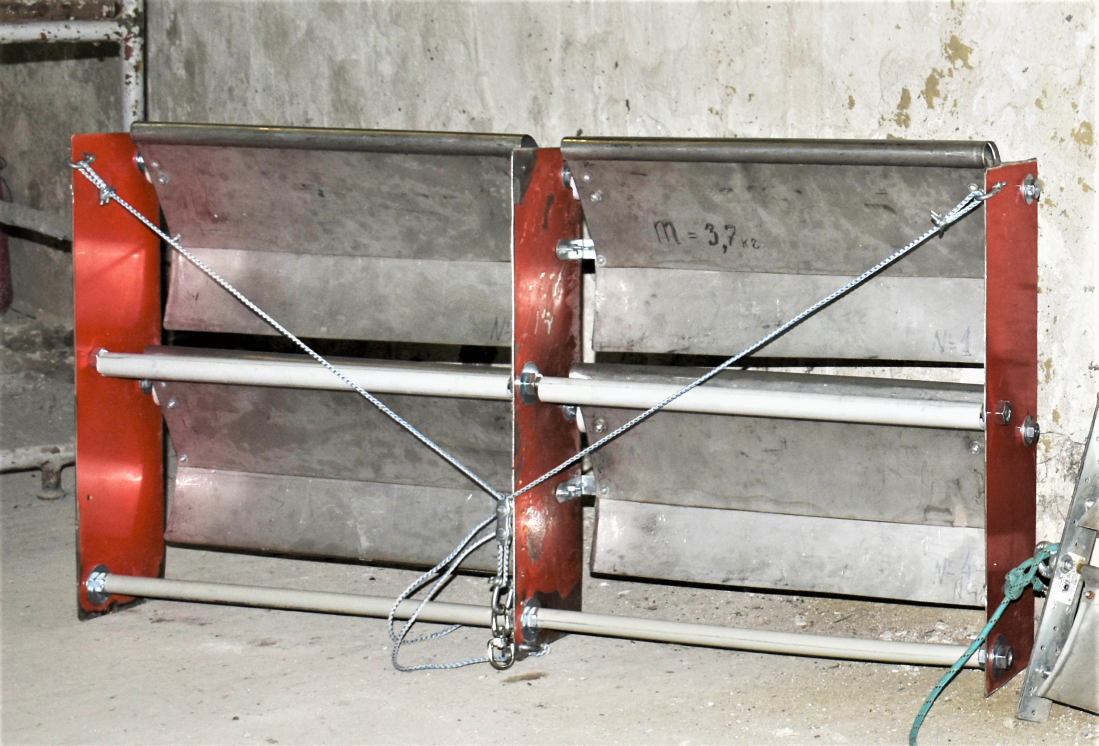
Модернизированный трёхкилевой крыльевой ГДЯ
2.3. Работа с ленточными ГДЯ
Стремление к достаточно эффективной работе ГДЯ на небольшом волнении встречает техническое противоречие в виде гидродинамического люфта, который пропорционален хорде крыла. Уменьшение хорды в жёстких крыльях и в гидропарусах неминуемо приводит к усложнению конструкции. В то же время мягкооболочечные системы не обеспечивают нужной крыльевой формы рабочего элемента ГДЯ. Эвристическими методами выход найден в использовании мягкооболочечных лент, уложенных вплотную друг к другу на сетную поверхность, закреплённую на жёсткой раме. Фактически сформированная таким образом поверхность выполняет функцию крыла.
Одновременно такое решение в наибольшей степени устраняет техническое противоречие, потому что, сохраняя крыло как фактор получения значительных гидродинамических усилий, практически устраняет гидродинамический люфт благодаря узкой (в направлении хорды крыла) полоске ленты.
В описанном конструктивном варианте изготовлены и испытаны модели большого и малого ленточных ГДЯ.
В ленточных ГДЯ гидродинамическая сила создаётся на всей его опорной (сеточной) поверхности, поэтому важно, чтобы вся эта поверхность в фазе активной работы была равномерно укрыта ленточными полосами (можно с небольшим перекрытием, но не с промежутками), рис. 7.
При этом конструкторская проработка должна учитывать изгибную жёсткость матерчатых лент в соотношении с размерами ячеек сеточной основы: жёсткость лент должна быть достаточной для недопущения продавливания ленточного материала в ячейку во избежание потери гладкости формы крыла или, наоборот, размер ячеек сетки должен соответствовать свойствам ленты.
Полезно предусмотреть выгиб опорной поверхности по форме подсасывающей поверхности профиля крыла, а в технологическом плане усовершенствовать способ подшивки лент к опорной сеточной поверхности.
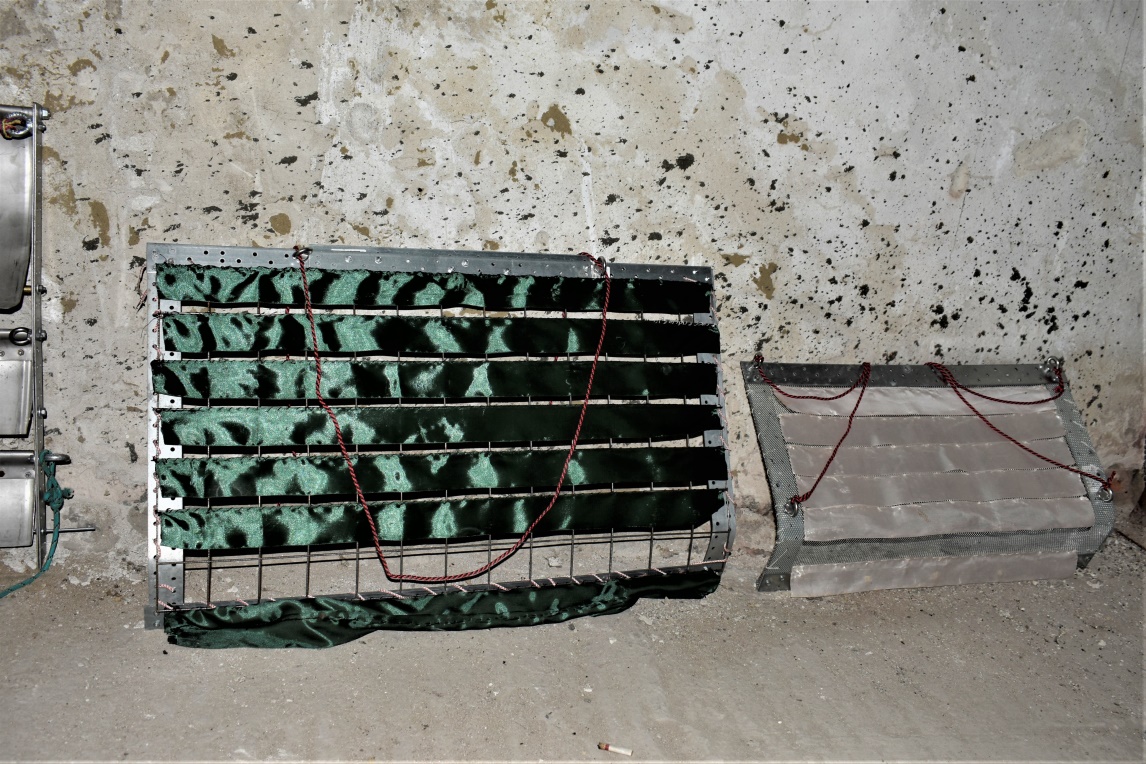
Большой и малый ленточные ГДЯ
В результате испытаний и доработок удалось получить работоспособное устройство, важную функцию в котором выполняет отогнутый закрылок.
На большом ленточном ГДЯ с площадью крыловой части 0,24 м2 при достигнутых наилучших установочных параметрах угла атаки закрылка до значения 30° при погружении якорь уходит значительно вперёд навстречу ветру; натяжение троса на рабочем ходу заметно увеличивается. Угол восхождения троса доходит до значений 30° – 40°.
На малом ленточном ГДЯ площадью 0,144 м2 получены следующие результаты. При угле отгиба закрылка 30° эффективность работы якоря резко возрастает. Регулировкой начального угла атаки удается достичь угла восхождения троса до значения примерно 60°. Усилие на тросе при подъёме составляет около 5 кг. При погружении якорь значительно уходит вперёд.
Обнаружен следующий эффект траектории погружения — в начале подъёма рамка возвращается назад, по ветру, по серповидной траектории, и только потом начинает работать вперёд.
3. Обсуждение
Выполнение физических экспериментов с моделями в судостроении обычно подразумевает использование моделей уменьшенного размера по сравнению с натурным объектом. В этом случае важным условием становится соблюдение некоторых критериев подобия для обеспечения возможности пересчёта количественных результатов испытаний моделей на натурный объект. При испытаниях разрабатываемых ГДЯ за характерный размер принята площадь расправленного плавучего якоря спасательного плота ПСН-6, составляющая около 0,4 м2. Все испытываемые модели ГДЯ подведены приблизительно к такой же рабочей площади. Соответственно этой площади устанавливались размеры рабочих элементов — гидропаруса, крыльев, суммарной поверхности ленточных ГДЯ. Название «модель» в этом случае применяется к испытываемому объекту не в плане геометрического масштабирования, а в плане соответствия натурному объекту только по основным отрабатываемым параметрам. Поэтому критерии подобия при испытании таких моделей удовлетворяются автоматически, если испытания проходят с имитацией реальных параметров высоты и периода волнения.
Разработка новых технических средств представляет интерес тогда, когда по исследуемому параметру они превосходят существующие аналоги. Между тем, проведённые патентные исследования и анализ научных публикаций по мировым базам данных не дал положительного результата по наличию разработок технических средств снижения скорости дрейфа спасательных средств за счёт использования волновой энергии. Отсутствие аналогов от других разработчиков позволяет сравнивать между собой только различные варианты описанных ГДЯ.
Количественные гидродинамические характеристики ленточных и крыльевых ГДЯ получены экспериментальным путём тремя различными способами: компьютерным моделирование (только для одиночного крыла при различных углах атаки); протяжкой в прямом опытовом бассейне с различными скоростями орбитального движения, характерными для реального волнения с соответствующими значениями высоты и периода; испытанием на специально разработанном стенде, имитирующем нестационарное орбитальное движение плота на волнении. По результатам исследований подготовлено и опубликовано несколько статей , , , , что позволяет в рамках предлагаемой статьи ограничиться ссылками на указанные источники.
4. Результаты
Проведённые эвристические, конструкторские и опытовые исследования с гидропарусными ГДЯ показали, что с учётом полученных в опытах результатов устройство имеет хорошие перспективы в качестве гидродинамического якоря для плотов. На гидропарусные ГДЯ получен патент РФ .
Разработка конструкции крыльевых ГДЯ выявила важные достоинства этого типа ГДЯ по величине создаваемой гидродинамической силы, по значительной эффективности в направлении вектора гидродинамической силы для противодействия ветровому дрейфу. По указанным свойствам она имеет хорошие перспективы в качестве гидродинамического якоря для спасательных шлюпок, а также для отдельной категории судов рыбопромыслового флота, для краболовных ботов. На крыльевой ГДЯ получен патент на изобретение РФ .
Однако, КГДЯ имеет и недостатки. Он достаточно массивен, что имеет как положительное свойство, так и отрицательное, а также сохраняет гидродинамический люфт, который не может быть сведён к нулю по причине ненулевого значения хорды крыла.
Положительное свойство массивности КГДЯ обеспечивает ему достаточно большую скорость погружения, что особенно полезно при больших орбитальных скоростях элементарных водных масс на значительном волнении. Это полезно для тяжёлых спасательных средств (маломерных судов, шлюпок, плотов большой вместимости). В то же время массивность КГДЯ усложняет работу с ним в ограниченном пространстве маломерных судов, вплоть до необходимости иметь специальные устройства для его установки и демонтажа.
Работа с ленточными ГДЯ показывают достаточно хорошую эффективность на подъёме; они обладают малой массой, имеют незначительный гидродинамический люфт, на подъёме и погружении используют свойства закрылка. На ленточный якорь также получены патенты на изобретение РФ , .
Все созданные ГДЯ в процессе работы располагаются на некоторой глубине и на некотором удалении от плота на линии действия ветра, что обеспечивает им не совпадающие с плотом орбитальные скорости водной массы. Наличие вертикальной составляющей натяжения троса в месте его крепления на плоту всегда обеспечивает противодействие опрокидыванию плота волной.
5. Заключение
Таким образом, выполненные исследования изобретённых и сконструированных в СГУВТ ГДЯ показали их возможность создавать дополнительные горизонтальные и вертикальные силы, передаваемые тросом подвески ГДЯ на плот и способствующие как предотвращению опрокидывания плота, так и снижению скорости его дрейфа. Рассмотрение хода исследовательских работ определяет некоторые перспективные направления эвристических изысканий, которые ещё могут вылиться в достаточно простые и совершенные рабочие конструкции. Исследования показали, что конструктивными мерами — созданием ГДЯ — удаётся направление вектора гидродинамической реакции изменить так, что можно добиться и сопротивления опрокидыванию, и снижения скорости дрейфа спасательных средств для повышения эффективности поисково-спасательных операций в современной концепции удержания спасательных средств вблизи места гибели судна.